

Lityum pil üretim ekipmanı, birden fazla üretim aşamasında sürekli malzeme taşıma, yüksek hızlı hareket, tekrarlanabilir konumlandırma ve koordineli kontrolü birleştirir. Elektrot kaplama ve perdahlamadan sarma, istifleme, dilme ve otomatik malzeme transferine kadar her makine ekseni farklı mekanik ve kontrol koşulları altında çalışır. Bu nedenle uygun bir servo sisteminin seçilmesi, nominal gücün karşılaştırılmasından daha fazlasını gerektirir. Ekipman imalatçıları yük özelliklerini, hareket profillerini, motor uyumluluğunu, geri bildirim cihazlarını, iletişim arayüzlerini ve kurulum gereksinimlerini dikkate almalıdır.
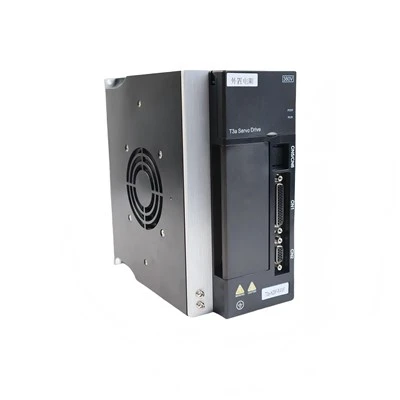
Lityum Pil Üretim Hattı Servo Sürücüotomatik pil üretim ekipmanında kullanılan hareket kontrol konfigürasyonlarını değerlendirmek için tasarlanmıştır. TH Servo Drive, ürün portföyünde farklı kontrol ve iletişim seçeneklerine sahip endüstriyel servo sürücüler ve servo motorlar sunmaktadır. Uygun konfigürasyon, spesifik makineye, motor değerlerine, güç kaynağına, kontrol mimarisine ve üretim gereksinimlerine bağlıdır. Bu kılavuz, ekipman üreticilerinin bir servo sistemi seçmeden ve entegre etmeden önce incelemesi gereken temel mühendislik hususlarını açıklamaktadır.
-
Kontrol edilen her ekseni mekanik yüküne, gerekli harekete ve çalışma döngüsüne göre değerlendirin.
- Bir konfigürasyonu onaylamadan önce servo sürücüyü, motoru, geri besleme cihazını ve kontrol cihazını eşleştirin.
- Sürekli web işleme gerekliliklerini aralıklı konumlandırma ve transfer işlemlerinden ayırt edin.
- Seçilen modelin belgelerine göre iletişim, kurulum, frenleme ve devreye alma gereksinimlerini doğrulayın.
Pil İmalatında Hareket Kontrolü Gereksinimleri
Lityum pil üretim hatları büyük ölçüde farklı hareket özelliklerine sahip süreçler içerir. Bazı eksenler elektrot veya ayırıcı malzemeleri taşımak için sürekli olarak çalışır. Diğerleri bileşenleri konumlandırmak, takımları taşımak veya malzemeleri istasyonlar arasında aktarmak için tekrar tekrar hızlanır ve durur. Bir üretim hattı aynı zamanda senkronize silindirler, sarma milleri, indeksleme mekanizmaları ve robotik transfer eksenleri de içerebilir.
Bu farklılıklar motor ve sürücünün seçimini etkiler. Sürekli besleme ekseni sabit hıza ve koordineli malzeme hareketine öncelik verebilirken istifleme ekseni tekrarlanabilir konumlandırma, uygun hızlanma ve kontrollü durma gerektirebilir. Bir transfer mekanizmasının, tanımlanmış bir çevrim süresini korurken, değişen bir yükü taşıması gerekebilir.
Donanımı seçmeden önce ekipman üreticileri makineyi ayrı ayrı kontrol edilen eksenlere bölmeli ve her birinin rolünü tanımlamalıdır. Bu eksen eksenli değerlendirme, torkun hesaplanması, ataletin değerlendirilmesi, geri bildirim cihazlarının seçilmesi ve gerekli kontrol yönteminin onaylanması için daha net bir temel sağlar.
Gerçek Makine Çevrimiyle Başlayın
Makinenin çalışma sırası genellikle genel bir uygulama açıklamasından daha faydalıdır. Mühendisler her eksenin ne zaman başladığını, hızlandığını, sabit bir hızda çalıştığını, yavaşladığını, durduğunu ve bir sonraki işlemi beklediğini belirlemelidir. Ayrıca üretim sırasında yükün değişip değişmeyeceğini ve birden fazla eksenin ortak bir referansı takip etmesi gerekip gerekmediğini de dikkate almalıdırlar.
Her motorun çalıştırdığı mekanik bileşeni tanımlayın.
Gerekli hız aralığını, hareket mesafesini ve döngü sıklığını kaydedin.
Eksenin konum, hız, tork veya koordineli kontrol gerektirip gerektirmediğini belirleyin.
Operasyon için gereken geri bildirim sinyallerini ve kontrolör komutlarını belgeleyin.
Bu bilgi, elektrik gereksinimlerinin daha geniş makine kontrol gereksinimlerinden ayırt edilmesine yardımcı olur. Bir sürücü, desteklenen işlevler dahilinde motor davranışını düzenleyebilir ancak genel üretim performansı aynı zamanda mekanik tasarıma, sensörlere, kontrol mantığına ve proses ayarlarına da bağlıdır.
Kaplama ve Kalenderleme Ekipmanları
Elektrot kaplama ve perdahlama ekipmanı, kontrollü çalışma koşulları altında işleme bölümlerinden geçmesi gereken ince malzeme ağlarını işler. Makine tasarımına bağlı olarak, servo kontrollü eksenler silindirleri çalıştırabilir, malzemeyi besleyebilir, mekanizmaların konumunu ayarlayabilir veya bağlı bölümlerin hareketini koordine edebilir.
Malzeme hızı, hizalaması ve gerilimi sürecin tutarlılığını etkileyebilir. Bağlı silindirler farklı etkili hızlarda çalıştığında, ağ gerilebilir, gevşeyebilir veya amaçlanan yolundan sapabilir. Bu nedenle mekanik hizalama ve proses tasarımı, seçilen sürücü konfigürasyonu kadar önemlidir.
Web Hızını ve Silindir Koordinasyonunu Değerlendirin
Mühendisler gerekli doğrusal malzeme hızını oluşturmalı ve bunun tahrik edilen her silindirin dönüş hızıyla nasıl ilişkili olduğunu belirlemelidir. Silindir çapı, aktarım oranı, malzeme özellikleri ve çalışma koşullarının tümü, motor hızı ile web hızı arasındaki ilişkiyi etkileyebilir.
Birden fazla eksenin tanımlanmış bir hız ilişkisini sürdürmesi gerekiyorsa, kontrol sistemi uygun bir referans ve koordinasyon stratejisi sağlamalıdır. Makine mimarisine bağlı olarak bu, hız referanslarını, ana-takipçi ilişkilerini veya desteklenen diğer hareket kontrolü işlevlerini içerebilir. Kesin uygulama, kontrol cihazının ve dikkate alınan sürücü modellerinin yeteneklerine göre kontrol edilmelidir.
Gerilim Geri Bildirimini Düşünün
Bazı ağ işleme sistemleri, gerilimle ilgili geri bildirim sağlamak için yük hücrelerini, dansçı mekanizmalarını veya diğer sensörleri kullanır. Diğerleri, uygulamaya uygun olduğunda hesaplanmış telafi veya tork bazlı yaklaşımları kullanır. Doğru yöntem malzemeye, proses toleransına, mekanik düzene ve mevcut enstrümantasyona bağlıdır.
Sensör kurulumu, sinyal ölçeklendirme ve tepki süresi makine tasarımı sırasında değerlendirilmelidir. Bir sürücü hatalı geri bildirimi, aşırı mekanik sürtünmeyi veya zayıf silindir hizalamasını güvenilir bir şekilde telafi edemez. Kontrol döngüsünün tamamı bir sistem olarak gözden geçirilmelidir.
Sarma ve Açma Uygulamaları
Akü elektrotu ve ayırıcı kullanımında sarma ve çözme mekanizmaları yaygındır. Sistem, şaft dönüşü, hat hızı ve web gerilimi arasındaki ilişkiyi yönetirken malzemeyi taşımalıdır. Bu gereksinimler, malzeme bir besleme rulosundan açıldıkça veya sarma milinde toplandıkça değişebilir.
Rulo çapı değiştikçe dönme hızı ile doğrusal malzeme hızı arasındaki ilişki de değişir. Sarma milinin, rulo büyüdükçe dönme hızını ayarlaması gerekebilir; gerekli tork ise dönen düzeneğin rulo yarıçapına, gerilim hedefine, sürtünmesine ve ataletine göre değişebilir.
Gerilim Kontrol Stratejisini Tanımlayın
Sürücüyü seçmeden önce ekipman üreticileri gerilimin nasıl ölçüldüğünü, tahmin edildiğini veya düzenlendiğini belirlemelidir. Doğrudan gerilim sensörü kontrolöre geri bildirim sağlayabilirken, dansçı mekanizması mekanik bir tampon ve konum geri bildirimi sağlayabilir. Bazı uygulamalar, süreç ve ekipman mimarisine bağlı olarak tork kontrolünü veya hesaplanan telafiyi kullanabilir.
Strateji seçimi, hareket sisteminden gereken sinyalleri ve kontrol fonksiyonlarını etkiler. Mühendisler, sürücünün ve kontrolörün amaçlanan çalışma yöntemini destekleyebildiğini ve gerekli sensörlerin ve arayüzlerin mevcut olduğunu doğrulamalıdır.
Hızlanma ve Yavaşlamayı İnceleyin
Şaft hızındaki hızlı değişiklikler, bağlı silindirler ve silindirlerin ataletine sahip olması nedeniyle malzeme gerilimini bozabilir. Hızlanma ve yavaşlama profilleri, üretim döngüsü gereksinimleri ile sistemin mekanik tepkisini dengelemek için seçilmelidir.
Sarma ve besleme eksenleri birlikte çalıştığında kontrolörün referanslarını ve yanıtlarını koordine etmesi gerekir. Bir eksen diğerine göre daha erken hızlanırsa veya daha yavaş tepki verirse gerilim geçici olarak değişebilir. Bu nedenle testlerde tek bir motora ayrı ayrı odaklanmak yerine eksenlerin birleşik davranışı incelenmelidir.
- Gerekli gerginlik aralığını ve malzemenin işlem sınırlamalarını doğrulayın.
- Rulo çapının nasıl ölçüldüğünü veya tahmin edildiğini belirleyin.
- Hat hızı ile şaft hızı arasındaki ilişkiyi inceleyin.
- Geri bildirim kalitesini ve bağlı eksenlerin koordinasyonunu doğrulayın.
Bu kontroller, ekipman üreticilerinin yalnızca nominal motor gücüne güvenmek yerine gerçek sarma çevrimine uygun bir hareket kontrol tasarımı geliştirmelerine yardımcı olur.
İstifleme ve Hassas Konumlandırma
Akü istifleme ekipmanı tekrarlanan yerleştirme ve aktarma işlemlerini gerçekleştirir. Prosese bağlı olarak, kontrollü eksenler elektrot tabakalarını, ayırıcıları, takımları, kıskaçları, indeksleme tablalarını veya hizalama mekanizmalarını hareket ettirebilir. Bu hareketler uygun hız, konumlandırma davranışı ve tekrarlanabilirliğin bir kombinasyonunu gerektirir.
Konumlandırma performansı komple mekanik ve kontrol sistemine bağlıdır. Motor torku, enkoder geri bildirimi, iletim sertliği, boşluk, yük ataleti, montaj sertliği ve ayarlama ayarlarının tümü nihai sonucu etkileyebilir. Eksenin ek yerleşme süresi gerektirmesi veya hedef konuma tutarlı bir şekilde ulaşamaması durumunda, yüksek komut hızı otomatik olarak daha kısa bir üretim döngüsü üretmez.
Referans ve Hedef Belirleme Gereksinimlerini Onaylayın
Her konumlandırma ekseninin tanımlanmış bir referans yöntemine ihtiyacı vardır. Makine tasarımına bağlı olarak bu, bir hedef arama dizisini, kodlayıcı tabanlı referansı veya hareket kontrol cihazı tarafından yönetilen koordinatları içerebilir. Mühendisler, makinenin başlatma sonrasında referansını nasıl oluşturduğunu ve kesintilere veya tahrik alarmlarına nasıl tepki verdiğini doğrulamalıdır.
Referans prosedürleri aynı zamanda kontrol sırası ile tutarlı olmalıdır. Yanlış koordinat ayarları, sensör yerleşimi veya geri besleme yapılandırması, sürücü normal şekilde çalışırken bile konumlandırma hatalarına neden olabilir.
Hareket Profillerini Mekanik Sınırlarla Eşleştirin
Hızlanma ve yavaşlama tork talebini ve mekanik stabiliteyi etkiler. Hızlı bir profil, esnek bir mekanizmada rezonansı tetikleyebilir veya motor-sürücü kombinasyonunun kapasitesini aşabilir. Kayışlar, vidalar, kaplinler ve kılavuz raylar gibi aktarım bileşenlerinin de amaçlanan hareket ve yüke uygun olması gerekir.
Bir eksen aşıldığında, titreştiğinde veya yerleşmesi çok uzun sürdüğünde mühendisler hem mekanik hem de elektriksel nedenleri incelemelidir. Boşluk, yanlış hizalama, aşırı sürtünme, yük ataleti, geri besleme sorunları ve ayar parametrelerinin tümü araştırma gerektirebilir.
Ekipman imalatçıları konumlandırma sistemini temsili yük ve çevrim koşulları altında doğrulamalıdır. Tekrarlanabilirlik, sürücünün genel ürün kategorisinden çıkarım yapmak yerine, makinenin gerçek kabul kriterleri kullanılarak ölçülmelidir.
Dilme, Kesme ve Malzeme Besleme
Dilme ve kesme ekipmanları sıklıkla sürekli malzeme hareketini aralıklı kesme eylemleriyle birleştirir. Besleme silindirleri malzemeyi taşır, yönlendirme mekanizmaları hizalamayı korur ve kesme üniteleri gerekli üretim sırasına göre çalışır. Malzeme hareketi ve kesme zamanlamasının tutarlı kalması için kontrol sisteminin bu işlevleri koordine etmesi gerekir.
Ekipman mimarisine bağlı olarak besleme eksenleri sürekli olarak çalışabilir veya her kesme çevriminden önce belirli bir mesafeye hareket edebilir. Kesme mekanizmalarında dönme hareketi, doğrusal hareket veya makineye özgü diğer düzenlemeler kullanılabilir. Sürücüyü seçmeden önce gerekli hareket profili ve senkronizasyon yöntemi tanımlanmalıdır.

Besleme Uzunluğunu ve Kesme Zamanlamasını Koordine Edin
Kesmeden önce hedef uzunluğu besleyen ekipman için kontrolörün, ilerleme hareketini kesme sırası ile ilişkilendirmesi gerekir. Seçilen geri bildirim cihazı, mekanik aktarım ve komut yöntemi, besleme mesafesinin nasıl oluşturulduğunu ve izlendiğini etkiler.
Elektronik dişli düzeni, elektronik kam veya koordineli enterpolasyonun gerekli olduğu durumlarda mühendisler, kontrol cihazının ve seçilen sürücü konfigürasyonunun amaçlanan işlevi desteklediğini doğrulamalıdır. Bu yeteneklerin her ürün serisinde varsayılmaması gerekir.
Mekanik Tepki Hesabı
Kesme işlemleri değişen yüklere ve tekrarlanan hızlanma döngülerine neden olabilir. Motor ve sürücü beklenen tork talebine, çevrim frekansına ve mekanik atalete göre değerlendirilmelidir. Kesme mekanizmasının kendisi gerekli kuvvetleri ve zamanlamayı karşılayacak şekilde tasarlanmalıdır.
Proseste tutarsız besleme uzunluğu veya zamanlama değişimi görülüyorsa inceleme, enkoder geri bildirimini, silindir çekişini, malzeme kaymasını, kontrolör mantığını ve besleme ile kesme komutları arasındaki ilişkiyi içermelidir. Tahrik ayarı tek başına mekanik besleme sisteminden kaynaklanan bir sorunu çözemeyebilir.
Taşıma ve Otomatik Malzeme Taşıma
Akü üretim tesisleri, malzemeleri üretim aşamaları arasında taşımak için konveyörler, transfer mekiklerini, kaldırma mekanizmalarını, köprüleri ve diğer ekipmanları kullanır. Her mekanizmanın kendi yük profili, hareket mesafesi, hız gereksinimi ve konumlandırma davranışı vardır.
Bir konveyör nispeten sabit bir hızda çalışırken, bir transfer mekiğinin hızlanması, tanımlanmış bir konumda durması ve tekrar hareket etmeden önce onay için beklemesi gerekebilir. Kaldırma ekseni, yerçekimi yüklerinin, tutma gerekliliklerinin, frenlemenin ve mekanik güvenlik tasarımının ilave olarak dikkate alınmasını gerektirebilir.
Yükü ve İletimi Değerlendirin
Malzeme taşıma ekseninin taşıdığı yük, üretim sırasına göre değişebilir. Mühendisler hareketli kütleyi, sürtünmeyi, iletim oranını, hareket mesafesini ve ivme gereksinimlerini tahmin etmelidir. Yükün sık sık değiştiği durumlarda, beklenen çalışma aralığı tek bir nominal değerle temsil edilmek yerine belgelenmelidir.
Dikey veya yer çekiminden etkilenen hareketlerde sistemin frenleme ve tutma düzenlemelerine özel dikkat gösterilmesi gerekir. Doğru konfigürasyon mekanizmaya, motora, sürücüye ve geçerli makine güvenliği gereksinimlerine bağlıdır. Alıcılar bu ayrıntıları ekipman tasarım ekibiyle ve ilgili teknik belgelerle doğrulamalıdır.
Hareketi Makine Sıralamayla Entegre Edin
Malzeme transferi sıklıkla sensörlerden, yukarı yöndeki ekipmandan, aşağı yöndeki istasyonlardan ve ana kontrolörden gelen sinyallere bağlıdır. Bir hareket ancak maddi varlığın teyit edilmesinden veya bir alıcı mekanizmanın hazır olduğunu bildirmesinden sonra başlayabilir.
Net sıralama mantığı, çakışan hareketlerin ve gereksiz beklemelerin önlenmesine yardımcı olur. Ekipman imalatçıları, her transfer işleminin başlatılması, durdurulması, tamamlanması ve kurtarılmasına ilişkin koşulları tanımlamalıdır. Seçilen servo sistemin daha sonra bu sırayı uygulamak için kullanılan komut ve geri bildirim mimarisiyle uyumlu olması gerekir.
Uygun Servo Sistem Nasıl Seçilir
Servo seçimi makinenin elektriksel ve mekanik gereksinimleriyle başlamalıdır. Nominal güç önemlidir ancak bir sürücünün belirli bir eksenin taleplerini karşılayıp karşılayamayacağını belirlemek için yeterli bilgi sağlamaz. Sürekli akım, tepe akımı, tork, hız, atalet, görev döngüsü, geri bildirim ve iletişim birlikte değerlendirilmelidir.
Bir inceleme yaparkenLityum Pil Üretim Hattı Servo Sürücü, ekipman üreticilerinin modelin desteklenen işlevlerini ve elektrik değerlerini tam olarak doğrulaması gerekir. Farklı eksenler farklı konfigürasyonlar gerektirebilir ve son seçim, üretim hattının genel bir tanımından ziyade gerçek motor ve hareket profilini yansıtmalıdır.
| Seçim Faktörü | Neler İncelenmeli? | Neden Önemlidir? |
|---|---|---|
| Güç kaynağı | Giriş voltajı ve elektrik tesisatı | Sürücünün mevcut kaynağa uygun olduğunu doğrulayın. |
| Motor değerleri | Güç, voltaj, akım, tork ve hız | Elektriksel ve mekanik uyumluluğu sağlar. |
| Dinamik yük | Atalet, hızlanma, yavaşlama ve görev döngüsü | En yüksek talepleri ve çalışma sınırlarını değerlendirmeye yardımcı olur. |
| Geri bildirim cihazı | Kodlayıcı türü, çözünürlük ve arayüz | Sürücünün gerekli geri bildirimi kullanabilmesini sağlar. |
| Kontrol yöntemi | Konum, hız, tork veya koordineli hareket | Sürücünün işlevlerini makinenin çalışmasıyla hizalar. |
| İletişim | Darbe komutları, analog sinyaller, RS485 veya desteklenen fieldbus | Denetleyici ve ağ ile entegrasyonu destekler. |
| Kurulum | Montaj, soğutma, kablolama ve frenleme gereksinimleri | Makine ortamına uygunluğun doğrulanmasına yardımcı olur. |
TH Servo Sürücü portföyü, çeşitli kontrol ve iletişim seçeneklerine sahip farklı sürücü ve motor serilerini içerir. Ürün belgeleri, ilgili T3A/T3L ürünleri için konum, hız ve tork düzenlemesini, T6E/T6DE ailesindeki EtherCAT ağ iletişimini ve T3DC serisindeki CANopen desteğini tanımlar. Bunlar seriye özel örneklerdir; her modelin listelenen her işlevi desteklediğine dair bir ifade değildir.
Seçimi tamamlamadan önce alıcıların tam modelin özelliklerini talep etmesi ve önerilen motor-tahrik kombinasyonunu onaylaması gerekiyor. Uygulama olağandışı atalet, zorlu çevrim süreleri, özel geri bildirim gereksinimleri veya çok eksenli koordinasyon içeriyorsa, bu ayrıntılar ilk mühendislik görüşmesi sırasında gözden geçirilmelidir.
İletişim ve Çok Eksenli Koordinasyon
Hareket kontrol cihazı ve Lityum Pil Üretim Hattı Servo Sürücüsü, desteklenen bir arayüz kullanarak komutları ve durum bilgilerini alışverişinde bulunmalıdır. Uygun yöntem, kontrol mimarisine, eksen sayısına, senkronizasyon gereksinimlerine ve makine üreticisi tarafından halihazırda kullanılan kontrol cihazına bağlıdır.
Bazı uygulamalar darbeli komut arayüzlerini kullanırken diğerleri analog referansları veya endüstriyel iletişim ağlarını kullanır. Ağ bağlantılı sistemler koordineli hareket, parametre erişimi, durum izleme ve tanımlanmış hata işleme davranışı gerektirebilir. Alıcılar, sipariş vermeden önce gerekli arayüzü tanımlamalı ve seçilen modelde mevcut olduğunu doğrulamalıdır.
Denetleyici Uyumluluğunu Doğrulayın
Tedarikçiye PLC veya hareket kontrol cihazı üreticisini ve modelini, gerekli iletişim protokolünü ve ilgili sistem mimarisi ayrıntılarını sağlayın. Birden fazla eksenin bir ana referansı takip etmesi gerekiyorsa senkronizasyon yöntemini tanımlayın ve hem kontrol cihazı hem de sürücü tarafında gerekli fonksiyonları onaylayın.
Arıza Ele Alma Planı
İletişim ve sürücü hataları makine tasarımının bir parçası olarak değerlendirilmelidir. Bir eksen raporlama durumunu durdurduğunda, bir hareket komutu kesildiğinde veya bir sürücü alarm durumuna girdiğinde kontrol sisteminin tanımlanmış bir tepkiye ihtiyacı vardır. Sürece bağlı olarak bağlı eksenlerin yavaşlaması, tanımlanmış bir sırada durması veya bir kurtarma prosedürünü beklemesi gerekebilir.
Arıza giderme, makinenin çalışma gereksinimleri ve güvenlik değerlendirmesi çerçevesinde tasarlanmalıdır. Bir sürücünün davranışına ilişkin, belgelerinde doğrulanmamış varsayımlara dayanmamalıdır.
Kurulum, Devreye Alma ve Sorun Giderme
Doğru seçilmiş bir sürücü yine de dikkatli kurulum ve devreye alma gerektirir. Kablolama, topraklama, geri besleme bağlantıları, mekanik hizalama, sensör kalibrasyonu ve parametre konfigürasyonunun tümü sistemin nihai performansını etkileyebilir.
Çalıştırmadan Önce Kurulumu Kontrol Edin
Üreticinin kablo bağlantı şemalarını ve kurulum talimatlarını inceleyin. Besleme, motor, geri besleme, iletişim ve topraklama bağlantılarını doğrulayın ve montaj ve soğutma düzenlemelerinin seçilen modelin gereksinimlerini karşıladığından emin olun. Mekanik yükün amaçlandığı gibi hareket edebildiğinden ve gerekli koruyucu önlemlerin mevcut olduğundan emin olun.
Kontrollü Bir Devreye Alma Süreci Oluşturun
Üretici tarafından önerilen temel motor ve geri bildirim kontrolleriyle başlayın. Kontrol sisteminin komutlar verebildiğini ve ilgili durum bilgilerini okuyabildiğini doğrulayın. İlk hareket testlerinde uygun koruyucu ayarlar kullanılmalı ve makinenin devreye alma ve güvenlik prosedürleri takip edilmelidir.
Temel çalışma onaylandıktan sonra ekseni temsili yük ve hareket koşulları altında test edin. Sarma sistemleri için malzeme gerginliğini ve hız koordinasyonunu gözden geçirin. İstifleme mekanizmaları için konumlandırmanın tekrarlanabilirliğini ve yerleşme davranışını kontrol edin. Taşıma ekipmanı için hareket sınırlarını, durma davranışını ve yukarı ve aşağı yöndeki sinyallerle etkileşimi doğrulayın.
Sorunları Araştırmak İçin İşletim Verilerini Kullanın
Bir makinede dengesiz hareket, aralıklı alarmlar veya tutarsız döngü zamanlaması yaşanıyorsa parametreleri değiştirmeden önce çalışma koşullarını kaydedin. Yararlı bilgiler, sürücü alarm kayıtlarını, komut verilen hızı, geri besleme değerlerini, tork talebini, sensör durumlarını ve kontrol cihazının sıra durumunu içerebilir.
| Gözlemlenen Sorun | Araştırılacak Öğeler |
|---|---|
| Kararsız web gerilimi | Sensör geri bildirimi, rulo çapı, rulo hizalaması ve eksen koordinasyonu |
| Konumlandırma tutarsızlığı | Referans prosedürü, kodlayıcı sinyalleri, boşluk, yük ataleti ve ayarlama |
| Beklenmeyen sürücü alarmları | Alarm kayıtları, kablolama, geri bildirim uyumluluğu ve çalışma talebi |
| Düzensiz üretim döngüsü | Denetleyici sırası, iletişim durumu, sensör yanıtı ve yerleşme süresi |
Bu kontroller kesin bir teşhis değil, bir başlangıç noktası sağlar. Temel neden, makinenin işletim verileri ve kurulu ekipmanın teknik belgeleri kullanılarak belirlenmelidir. Birden fazla parametreyi aynı anda değiştirmekten kaçının çünkü bu, sorunun kaynağının belirlenmesini zorlaştırabilir.
Tedarikçi Değerlendirmesi ve Teknik Hazırlık
Ekipman üreticileri için tedarikçi değerlendirmesi teknik uygunluğu, dokümantasyon kalitesini, iletişimi ve uygulamaya özel gereksinimleri gözden geçirme yeteneğini içermelidir. Satın alma süreci, mühendislerin tedarikçiye sipariş onaylanmadan önce önerilen konfigürasyonu değerlendirmesi için yeterli bilgi sağladığında daha etkili olur.
Yararlı malzemeler arasında motor veri sayfaları, elektrik çizimleri, kontrolör modeli, gerekli iletişim protokolü, mekanik yük bilgileri ve üretim döngüsünün açıklaması yer alır. Makinede gerilime duyarlı sargı, yüksek frekanslı indeksleme veya senkronize eksenler bulunuyorsa bu gereksinimler açıkça tanımlanmalıdır.
Alıcılar ayrıca modele özel kılavuzlar, kablolama bilgileri, konfigürasyon ayrıntıları ve ilgili aksesuarlar da dahil olmak üzere kurulum ve devreye alma için gereken teslimatları da onaylamalıdır. Teslim süreleri, miktarlar ve proje programları, genel ürün tanımlarından varsayılmak yerine teklif ve sipariş incelemesi sırasında tartışılmalıdır.
-
Kontrol edilen her eksenin işlevini ve hareket profilini tanımlayın.
- Motor modelini, nominal gücü, akımı, hızı, torku ve geri besleme tipini onaylayın.
- Hızlanma ve döngü frekansı gereklilikleri de dahil olmak üzere yük ve atalet bilgilerini sağlayın.
- Denetleyici modelini, iletişim protokolünü ve senkronizasyon ihtiyaçlarını tanımlayın.
- Güç kaynağı, montaj, soğutma, kablolama ve frenleme gereksinimlerini gözden geçirin.
- Beklenen devreye alma testlerini ve uygulama kabul kriterlerini belirleyin.
Bazı bilgiler mevcut olmadığında, öne çıkan öğeleri belirleyin ve teknik açıklama isteyin. Bu, varsayılan özelliklerle boşlukları doldurmaktan daha güvenilirdir. Bir model ancak belgelenen özellikleri ve uyumluluğu uygulamaya göre incelendikten sonra seçilmelidir.
Neden TH Servo Sürücüyü Seçmelisiniz?
Zhejiang Tonghang E-Drive Technology Co., Ltd.çeşitli hareket kontrolü uygulamaları için endüstriyel servo sürücüler ve servo motorlar sağlar. Ürün portföyü, seçilen seri ve modele göre değişen kontrol fonksiyonları ve iletişim seçenekleriyle farklı sürücü aileleri ve motor konfigürasyonlarını içerir.
Lityum pil ekipmanı üreticileri için yararlı bir seçim süreci, gerçek makine gereksinimleriyle başlar. Sarma, istifleme, kesme, besleme ve malzeme aktarımı farklı tork, hız, konumlandırma, geri bildirim ve iletişim kombinasyonları gerektirebilir. Sipariş vermeden önce bu farklılıkların gözden geçirilmesi, mühendislik ekibinin hangi özelliklerin eşleştirilmesi ve onaylanması gerektiğini belirlemesine yardımcı olur.
TH Servo Sürücünün teknik ürün bilgileri, mevcut konfigürasyonların karşılaştırılması için bir başlangıç noktası sağlar. Müşteriler, daha odaklı bir teknik incelemeyi desteklemek için motor özelliklerini, mekanik çizimlerini, kontrol cihazı bilgilerini, yük koşullarını ve hedef hareket gereksinimlerini paylaşabilirler. Uygulamanın belirli bir arayüz veya kontrol fonksiyonu gerektirdiği durumlarda, konfigürasyon tamamlanmadan önce ilgili model dokümantasyonu kontrol edilmelidir.
Şirket ve ürün yelpazesi hakkında daha fazla bilgi edinmek için TH Servo Sürücü Hakkımızda sayfasını ziyaret edin. Ekipman üreticileri ayrıca ürün sayfasını inceleyerek teknik iletişim için uygulama detaylarını hazırlayabilirler.

SSS
Makine tasarımına bağlı olarak kaplama ve kalenderleme ekipmanlarında, sarma ve çözme mekanizmalarında, istif istasyonlarında, dilme ve kesme ekipmanlarında, besleme silindirlerinde, konveyörlerde ve otomatik transfer mekanizmalarında servo sistemler kullanılabilmektedir. Uygun sürücü konfigürasyonu her eksenin özel gereksinimlerine bağlıdır.
Mutlaka değil. Sarma eksenleri hız ve gerginlik koordinasyonuna öncelik verebilirken istifleme eksenleri tekrarlayan konumlandırma ve kontrollü durdurma gerektirebilir. Sürücü ve motor, her eksenin yük profiline, hareket gereksinimlerine, geri bildirimine ve kontrolör mimarisine göre seçilmelidir.
Önemli bilgiler arasında motor modeli, nominal güç ve akım, tork ve hız gereksinimleri, yük ataleti, hızlanma profili, görev döngüsü, geri besleme türü, giriş güç kaynağı, denetleyici modeli ve gerekli iletişim protokolü yer alır. Makine çizimleri ve çalışma döngüsü bilgileri de incelemeyi destekleyebilir.
Gerekli protokol, makine kontrolörü ve amaçlanan hareket mimarisiyle eşleşmelidir. TH Servo Sürücü, T6E/T6DE ailesindeki EtherCAT desteğini ve T3DC serisindeki CANopen desteğini tanımlar. Alıcılar, değerlendirilen model için tam arayüzü ve desteklenen işlevleri onaylamalıdır.
Hayır. Performans, motor, sürücü, geri bildirim cihazı, mekanik şanzıman, sensörler, kontrolör mantığı, ayarlama ve çalışma ortamı dahil olmak üzere sistemin tamamına bağlıdır. Monte edilen sistem temsili üretim koşulları altında devreye alınmalı ve doğrulanmalıdır.
Uygulama açıklamasını, motor ve yük verilerini, gerekli hareket profilini, kontrolör ayrıntılarını, iletişim gereksinimlerini ve kurulum koşullarını hazırlayın. Bu bilgilerin paylaşılması, tedarikçinin uyumluluk sorularını belirlemesine ve önerilen konfigürasyonu ilgili teknik belgelere göre incelemesine yardımcı olur.
Soruşturma ve Teknik İşbirliği
Lityum pil üretim ekipmanı için hareket kontrolünün tasarlanması, elektriksel değerlerin, motor uyumluluğunun, yük özelliklerinin, geri bildirimin, iletişimin ve makine sıralamasının koordineli bir şekilde incelenmesini gerektirir. Yapılandırılmış bir seçim süreci, ekipman üreticilerinin her bir eksenin gereksinimlerini belirlemesine ve entegrasyon ve devreye alma için hazırlanmasına yardımcı olur.
TH Servo Sürücü, gerçek makine gereksinimlerine dayalı teknik tartışmaları memnuniyetle karşılar. Sarma, istifleme, kaplama, dilme, besleme veya otomatik malzeme aktarımını içeren bir uygulama için mevcut motor özelliklerini, denetleyici bilgilerini, yük profilini ve çalışma koşullarını sağlayın. Önerilen konfigürasyon, sipariş verilmeden önce ilgili model belgelerine göre onaylanmalıdır.
Ziyaret etmekZhejiang Tonghang E-Drive Technology Co., Ltd.Şirket hakkında daha fazla bilgi edinmek veyaLityum Pil Üretim Hattı Servo SürücüÜrünle ilgili sorularınız ve teknik işbirliği için sayfa.