

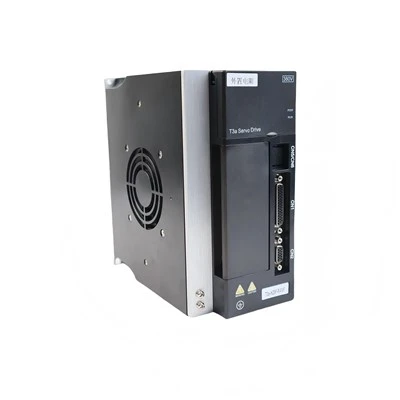
BirEnjeksiyon Kalıplama Makinesi Servo Sürücüsümakinenin hareket komutlarına ve kontrol stratejisine göre uyumlu bir servo motoru kontrol eder. Makine mimarisine bağlı olarak servo teknolojisi kalıp hareketini, enjeksiyonu, vida dönüşünü, ejektör mekanizmalarını veya hidrolik pompa kontrolünü destekleyebilir. Çevrim süresinin iyileştirilmesine katkısı mevcut ekipmana, fiili üretim darboğazına ve motor tahrik konfigürasyonunun uygunluğuna bağlıdır.
Makine üreticileri, otomasyon entegratörleri ve üretim mühendisleri için ilk adım, zamanın nerede tüketildiğini belirlemektir. Bazı gecikmeler hareket profillerinden veya kontrol cihazı sıralamasından kaynaklanırken diğerleri malzeme davranışı, soğutma gereksinimleri, kalıp tasarımı veya parça çıkarma ekipmanı tarafından belirlenir. Bu farklılıkları anlamak, üreticilerin ürün kalitesinden veya güvenli makine çalışmasından ödün vermeden tüm döngüyü kısaltabilecek iyileştirmelere öncelik vermesine yardımcı olur.
Bu kılavuzda çevrim süresinin nasıl değerlendirileceği, önlenebilir gecikmelerin nasıl belirleneceği, hareket aşamalarının nasıl optimize edileceği, makine eksenlerinin nasıl koordine edileceği ve servo ile ilgili ayarlamaların sonuçlarının nasıl doğrulanacağı açıklanmaktadır. Ayrıca yeni ekipman planlayan veya mevcut bir hareket kontrol sistemini inceleyen alıcılar için pratik bir kontrol listesi de sağlar.
DÖNGÜ SÜRESİ OPTİMİZASYON KILAVUZU
Gecikmeleri Bulun, Hareketi Koordine Edin, Üretim Akışını İyileştirin
Döngü süresini azaltmak, her bir operasyonun toplam üretim dizisine nasıl katkıda bulunduğunu anlamakla başlar. Bir makine hızlı kalıp hareketine sahip olabilir ancak yine de malzeme hazırlama, soğutma, çıkarma veya çevresel ekipmanlarla iletişim sırasında zaman kaybedebilir. Bu aşamaların ölçülmesi, mühendislerin gerçek darboğazları mevcut döngüye zaten uyan hareketlerden ayırmasına yardımcı olur.
Servo hareket kontrolü, motor, sürücü, şanzıman ve kontrol cihazı doğru şekilde eşleştirildiğinde daha tutarlı hızlanma, yavaşlama ve konumlandırmayı destekleyebilir. Amaç, güvenilir kalıplanmış parçalar için gereken proses koşullarını korurken gereksiz gecikmeleri ortadan kaldırmaktır.
- Ayarlamalar yapmadan önce gerçek döngü aşaması sürelerini ölçün.
- Hangi gecikmelerin üretim döngüsünün tamamını etkilediğini belirleyin.
- Hareket profillerini süreç ve güvenlik gereksinimleriyle koordine edin.
- Parça kalitesi ve makine stabilitesinin yanı sıra zamanlama iyileştirmelerini doğrulayın.
Enjeksiyon Kalıplama Çevrim Süresini Anlamak
Enjeksiyon kalıplama çevrim süresi, bir kalıplama çevrimini tamamlamak ve makineyi bir sonrakine hazırlamak için gereken süredir. Kesin sıra, makine tasarımına, malzemeye, kalıba, parça geometrisine ve üretim ayarlarına göre değişir. Bu nedenle yararlı bir döngü süresi analizi hem bireysel işlemleri hem de bu işlemlerin örtüşme şeklini dikkate alır.
Tipik bir üretim döngüsü birkaç ana aşamadan oluşur:
Kalıp Kapatma ve Sıkma
Kalıp kapanır, gerekli pozisyona ulaşır ve enjeksiyon ilerlemeden önce kenetleme koşulunu oluşturur.
Enjeksiyon ve Tutma
Malzeme boşluğa girer ve ardından kalıplama işlemine ve malzeme davranışına göre gerekli tutma aşaması gelir.
Soğutma ve Plastikleştirme
Makine, çalışma sırasının örtüşmeye izin verdiği bir sonraki atış için malzemeyi hazırlarken, kalıplanmış parça soğur.
Kalıp Açma ve Çıkarma
Kalıp açılır, parça serbest bırakılır ve makine bir sonraki üretim döngüsüne hazır olduğunu doğrular.
Bu aşamaların mutlaka birbiri ardına, örtüşmeden gerçekleşmesi gerekmez. Birçok makinede vida geri kazanımı parçanın soğutulması sırasında gerçekleşir. Kalıp hareketi aynı zamanda otomatik parça çıkarma ve diğer yardımcı işlemlerle de etkileşime girebilir. Sonuç olarak, bir işlemin süresini azaltmak her zaman toplam çevrim süresinde eşit bir azalmaya yol açmaz.
Örneğin, plastikleştirme soğumadan önce biterse, vidanın iyileşme süresinin daha da kısaltılması toplam döngüyü değiştirmeyebilir. Ancak vidanın geri kazanımı gerekli soğuma süresinden sonra devam ederse, bu sınırlayıcı bir işlem haline gelebilir. Bu ayrım, kontrol ayarlamalarının veya bileşen yükseltmelerinin nerede anlamlı bir etkiye sahip olacağına karar verirken önemlidir.
Üreticiler aynı zamanda makine çevrim süresi ile toplam üretim süresi arasında da ayrım yapmalıdır. Malzeme yükleme, kalite kontrolü, kalıp değişiklikleri, planlı bakım ve plansız duruşlar, otomatik kalıplama döngüsü değişmeden kalsa bile genel çıktıyı etkileyebilir.
Ana Üretim Darboğazlarını Bulun
Hareket ayarlarını değiştirmeden önce makinenin zamanını nerede harcadığını belirleyin. Güvenilir bir zaman çalışması, karşılaştırma için bir temel sağlar ve çıktıyı iyileştirmeden karmaşıklık katan ayarlamalardan kaçınmaya yardımcı olur. Ardışık birkaç döngüyü gözlemlemek için makine kontrolörünün mevcut kayıtlarını, üretim izleme verilerini veya uygun zamanlama araçlarını kullanın.
Her Aşamayı Ölçün
Kalıp kapatma, sıkma onayı, enjeksiyon, tutma, soğutma, vida kurtarma, kalıp açma, çıkarma süresini ve programlanmış bekleme sürelerini kaydedin. Mümkün olduğunda komut zaman damgalarını gerçek geri bildirim ve tamamlama sinyalleriyle karşılaştırın. Bu, bir hareketin yavaş olup olmadığını veya makinenin bir koşulun onaylanmasını mı beklediğini ortaya çıkarabilir.
Ölçümler istikrarlı ve temsili üretim koşulları altında yapılmalıdır. Tek bir döngü, operatörün bir eyleminden, malzeme kesintisinden, robot gecikmesinden veya geçici bir alarmdan etkilenebilir. Çeşitli gözlemler, bir gecikmenin tekrarlanabilir olup olmadığını ve araştırmaya değer olup olmadığını göstermeye yardımcı olur.
Zamanlama verilerinin yanı sıra ilgili süreç ve kalite bilgilerinin kaydedilmesi de faydalıdır. Parça ağırlığı, boyutlar, görünür kusurlar, malzeme değişiklikleri ve makine alarmları döngü süresinin neden değiştiğini açıklamaya yardımcı olabilir. Daha kısa bir döngü, reddedilme oranlarını arttırıyorsa veya üretimi daha az istikrarlı hale getiriyorsa başarılı bir gelişme değildir.
Değişiklikleri Üretim Etkisine Göre Önceliklendirin
Ana gecikmeler belirlendikten sonra bunları üç gruba ayırın: hareketle ilgili gecikmeler, süreçle ilgili gereksinimler ve koordinasyon veya bekleme gecikmeleri. Hareketle ilgili gecikmeler, ihtiyatlı hareket profillerini veya gereksiz yerleşme sürelerini içerebilir. Prosesle ilgili gereksinimler, malzemenin doldurulması ve soğutulması için gereken süreyi içerebilir. Koordinasyon gecikmeleri; kilitlemelerden, harici ekipmandan veya kontrol cihazı sıralamasından kaynaklanabilir.
Her grup farklı bir yanıt gerektirir. Hareket değişiklikleri servo ayarlamayı veya mekanik değerlendirmeyi içerebilir. Süreçle ilgili gecikmeler kalıp tasarımının, malzeme özelliklerinin veya doğrulanmış işleme koşullarının gözden geçirilmesini gerektirebilir. Koordinasyon gecikmeleri, daha iyi sinyal zamanlaması veya kalıplama makinesi ile yardımcı ekipman arasında gelişmiş entegrasyon gerektirebilir.
Araştırmayı daraltmak için aşağıdaki pratik soruları kullanın:
Gerçek hareket, komut verilen hız ve konum profilini takip ediyor mu?
Makine bir hareketin fiziksel olarak bitmesinden sonra bekler mi?
Mevcut makine tasarımı altında iki operasyon güvenli bir şekilde örtüşebilir mi?
Önerilen değişiklik parça kalitesini, mekanik yüklemeyi veya güvenliği etkiliyor mu?
Değişiklikleri bu şekilde önceliklendirmek, ayarlara erişimin kolay olması nedeniyle mühendislerin bireysel hareketleri optimize etmek yerine toplam döngüyü etkileyen iyileştirmelere odaklanmasına yardımcı olur.
Kalıp Açma ve Kapama İşlemini Optimize Edin
Kalıp hareketi üretim boyunca tekrarlanır, bu da onu döngü süresinin gözden geçirilmesi için yararlı bir alan haline getirir. Ancak doğru strateji, tüm vuruş boyunca maksimum hızı uygulamak değildir. Mekanizma kontrollü konumlandırmayı, uygun yavaşlamayı, mekanik limitleri ve makinenin gerekli kalıp koruma sırasını korurken verimli bir şekilde hareket etmelidir.
Seyahat Mesafesini ve Hareket Profilini İnceleyin
Kalıbın ve parça çıkarma düzenlemesinin gerektirdiği açılma mesafesini ve kapanma hareketini kontrol ederek başlayın. Programlanan hareket gereksiz hareket içeriyorsa makine üreticisi, yeterli açıklık onaylandıktan ve tüm sırayı doğruladıktan sonra hedef konumu revize edebilir. Gerekli mesafe kalıp yapısına, parça geometrisine, ejektör düzenine ve herhangi bir robota veya çıkarma cihazına bağlıdır.
Daha sonra hareket profilini inceleyin. Uzun hareket bölümleri daha yüksek komut verilen hıza izin verebilirken, son yaklaşma genellikle kontrollü yavaşlamayı gerektirir. Hızlanma, yavaşlama ve son konumlandırma birlikte düşünülmelidir. Titreşim üreten veya fazladan yerleşme süresi gerektiren daha hızlı bir ilerleme komutu, gerçek çalışmayı kısaltmayabilir.
Kapatma Sırasında Kalıbı Koruyun
Son kalıp kapatma aşaması özel bir dikkat gerektirir çünkü makinenin, zarar verici bir etki yaratmadan veya gerekli korumayı atlamadan amaçlanan sıkma koşulunu oluşturması gerekir. Mühendisler yaklaşma profilini ayarlamadan önce konum geri bildirimini, sensör durumlarını, kilitlemeleri ve anormal dirence verilen tepkiyi doğrulamalıdır.
Hız ve ivmelenmedeki değişiklikler makine üreticisinin izin verdiği çalışma aralığında kalmalıdır. Daha düşük çevrim süresi rakamı elde etmek için kalıp koruma işlevlerini devre dışı bırakmayın veya gerekli güvenlikle ilgili kontrolleri kısaltmayın.
Fırlatmayla Koordinat Açılışı
Kalıbın açılması, çıkarma için gereken konumdan ve robotun kalıp alanına girmesi veya çıkması için gereken süreden etkilenebilir. Herhangi bir bekleme süresinin gerekli olup olmadığını ve çevresel aygıtın gecikmeye katkıda bulunup bulunmadığını belirlemek için sırayı gözden geçirin.
Çıkış robotunun kullanıldığı durumlarda, hazır, giriş, kısmi kavrama, çıkış ve tamamlama sinyalleri kalıplama makinesinin sırası ile birlikte incelenmelidir. Zamanlamada yapılacak herhangi bir değişiklik, amaçlanan kilitleme ve açıklık koşullarını korumalıdır. Robotun sınırlayıcı işlem olarak kalması halinde, daha hızlı bir kalıp hareketi çıktıyı iyileştirmeyecektir.
Enjeksiyon, Tutma ve Plastikleştirmeyi Gözden Geçirin
Enjeksiyon, tutma ve plastikleştirme prosese duyarlı işlemlerdir. Süreleri malzeme, parça geometrisi, vida tasarımı, kalıp ve gerekli kalite özelliklerinden etkilenir. Hareket kontrolü ayarlamaları, makinenin amaçlanan profili takip etmediği durumlarda uygulamayı iyileştirebilir ancak doldurma, paketleme veya bir sonraki çekime hazırlanma gibi fiziksel gereksinimleri ortadan kaldıramaz.

Enjeksiyon Profilini Değerlendirin
Gerçek makine tepkisinin yanı sıra programlanan enjeksiyon hızını ve konum profilini inceleyin. Uygulamaya bağlı olarak profil, farklı hız hedeflerine sahip birkaç aşamayı içerebilir. Beklenen yük altında sürücü ve motorun gerekli komutları takip edip edemediğini ve makinenin amaçlanan geçiş noktasına tutarlı bir şekilde ulaşıp ulaşmadığını kontrol edin.
Enjeksiyon hızının gelişigüzel arttırılması malzeme akışını, yüzey görünümünü, sıkışan gazı, kaynak hatlarını ve diğer ürün özelliklerini etkileyebilir. Herhangi bir profil değişikliği, belirlenen süreç penceresine göre değerlendirilmeli ve parça incelemesi yoluyla doğrulanmalıdır. Uygun hedef, gerekli kalite kriterlerini karşılayan, tekrarlanabilir bir dolum işlemidir.
Doğrulanmış Süreç İçinde Tutma Koşullarını Koruyun
Tutma basıncı ve tutma süresi, kavite dolgusuna ve boyutsal tutarlılığa katkıda bulunur. Gerekli değerleri malzemeye, geçit tasarımına, kalıp sıcaklığına ve parça geometrisine bağlıdır. Kapının donma davranışını anlamadan bekletme süresini azaltmak çökme izlerine, boyutsal değişikliklere veya tutarsız parça ağırlığına neden olabilir.
Eğer bekletme baskın döngü aşamasıysa, araştırma, önlenebilir kontrol gecikmesi ile sürecin gerektirdiği süre arasında ayrım yapmalıdır. Sürücü, komut verilen hareketin tekrarlanabilirliğini artırabilir ancak kontrol ayarı tek başına malzeme çekmesini veya yeterli paketleme ihtiyacını ortadan kaldırmaz.
Vida Geri Kazanımını ve Plastikleştirmeyi Kontrol Edin
Makine, soğutma aşaması sona ermeden bir sonraki atışa hazırlanmayı tamamlayamadığı takdirde, vida iyileşme süresi bir darboğaz haline gelebilir. Vida hızı, karşı basınç, malzeme özellikleri ve makinenin çalışma limitlerinin yanı sıra kurtarma süresini de inceleyin. Geri kazanım mevcut soğuma süresi içinde zaten tamamlanmışsa, süresinin daha da azaltılması toplam döngüyü değiştirmeyebilir.
Plastikleştirme, reçinenin işleme gereksinimleriyle tutarlı kalmalıdır. Aşırı hız veya uygun olmayan ayarlar eriyik kalitesini, sıcaklığını ve malzeme kıvamını etkileyebilir. Bir sonraki atıştan ödün vermeden kurtarma süresinin iyileştirilip iyileştirilemeyeceğini belirlemek için motor, sürücü, vida mekanizması ve proses kontrolörü birlikte değerlendirilmelidir.
Servo-hidrolik ekipmanlarda motor hızı, enjeksiyon vidasını doğrudan hareket ettirmek yerine bir hidrolik pompayı kontrol edebilir. Bu nedenle bir motor komutunun etkisi pompa özelliklerine, hidrolik devre davranışına, aktüatörlere, sensörlere ve makine kontrolörüne bağlıdır. Mühendisler, ayarlamalar yapmadan önce gerçek sistem mimarisini doğrulamalıdır.
Soğutma Süresi ve Çalışma Örtüşmesini Anlayın
Soğutma, özellikle kalın kesitli veya zorlu boyut gereksinimleri olan parçalar için, toplam enjeksiyonlu kalıplama döngüsüne genellikle önemli bir katkıda bulunur. Gerekli soğutma süresi malzeme özelliklerine, duvar kalınlığına, kalıp sıcaklığına, soğutma kanalı tasarımına ve parçanın çıkarma anındaki durumuna bağlıdır. Parçanın kabul edilemez deformasyon veya kusur olmadan serbest bırakılabileceği ve taşınabileceği doğrulanmadan kısaltılmamalıdır.
Soğutmayı analiz etmenin en yararlı yollarından biri, onu vida kurtarma ve aynı anda gerçekleştirilebilecek diğer işlemlerle karşılaştırmaktır. Geri kazanım soğutmadan önce tamamlanırsa, kalan soğutma süresi kalıbın ne zaman açılacağını belirleyebilir. Geri kazanım soğutmanın ötesine geçerse her iki işlem de son döngü süresine katkıda bulunur.
Soğutma Sınırlayıcı Aşamadır
Bir proses değişikliğini düşünmeden önce kalıp soğutma performansını, malzeme gereksinimlerini, parça geometrisini ve çıkarma stabilitesini gözden geçirin.
Plastikleştirme Soğutmanın Ötesine Geçiyor
Vida iyileşme süresini, motor yükünü, proses ayarlarını ve hareket sisteminin gerekli profili takip etme yeteneğini araştırın.
Çevresel Ekipman Gecikme Yaratıyor
Robotun hazır olup olmadığını, parçaların çıkarılmasını, konveyörün tokalaşmasını ve makine işlemleri arasındaki bekleme koşullarını kontrol edin.
Soğutma ana sınırlama gibi göründüğünde, sürücüyü yükseltmek en etkili ilk eylem olmayabilir. Kalıp sıcaklığı kontrolü, soğutma kanalı performansı, malzeme seçimi, parça tasarımı ve doğrulanmış proses ayarları daha yakından incelenmeyi hak edebilir. Herhangi bir proses veya kalıp değişikliği kalifiye personel tarafından değerlendirilmeli, boyut ve kalite kontrolleri ile onaylanmalıdır.
Temel prensip, son çevrim süresini hangi işlemlerin belirlediğini belirlemektir. Zaten daha uzun bir aşamada gizlenmiş olan bir operasyonun süresinin kısaltılması, üretime çok az fayda sağlayabilir. Örtüşmeyi anlamak, mühendislik ekibinin, verimi etkileme olasılığı en yüksek olan değişikliklere zaman ve bütçe ayırmasına yardımcı olur.
Hareket Profillerini ve Tepkiyi İyileştirin
Ana darboğaz belirlendikten sonra ilgili eksenin hareket profilini gözden geçirin. Sürücü komuta yanıt verebilmeli, motor ve mekanik şanzıman ise gerçek yük altında gerekli hareketi üretebilmelidir. Yanıtın iyileştirilmesi hız, konumlandırma, stabilite ve mekanik stres arasında bir denge gerektirir.
Hızlanma ve yavaşlama ayarları, motorun hedef hızına ne kadar çabuk ulaşacağını ve gerekli konumda duracağını etkiler. Daha agresif bir ayar, hareket süresini azaltabilir ancak aynı zamanda tepe tork talebini, titreşimi, aşımı ve frenleme gereksinimlerini de artırabilir. Nihai pozisyonun belirlenmesi ve onaylanması için gereken süre de dahil olmak üzere hareketin tamamı değerlendirilmelidir.
Geri bildirim kalitesi de aynı derecede önemlidir. Kodlayıcı sinyalleri, konum sensörleri ve limit anahtarları, makinenin bir işlemin gerekli duruma ulaşıp ulaşmadığını belirlemesine yardımcı olur. Yanlış ölçeklendirme, dengesiz sinyaller, kablolama sorunları veya zayıf mekanik hizalama, tutarsız harekete veya gereksiz beklemeye neden olabilir. Daha yüksek hız veya daha agresif ayarlarla telafi edilmeye çalışılmadan önce bu sorunlar araştırılmalıdır.
Sürücü parametreleri, ekipman üreticisinin prosedürleri izlenerek kontrollü adımlarla değiştirilmelidir. Orijinal ayarları, her değişikliğin nedenini ve sonuçta ortaya çıkan döngü ve kalite ölçümlerini kaydedin. Bir değişiklik alarmlara, titreşime, konum hatalarına veya dengesiz parçalara neden oluyorsa, bilinen bir konfigürasyona geri dönün ve nedenini araştırın.
Doğru seçilmiş ve yapılandırılmışEnjeksiyon Kalıplama Makinesi Servo Sürücüsüuygulama, geri bildirim düzenlemesi, denetleyici ve motor uyumlu olduğunda tekrarlanabilir hareketi destekleyebilir. Ancak sürücü, mekanik aşınmayı, yetersiz soğutmayı, uygun olmayan kalıp tasarımını veya hatalı işlem sırasını bağımsız olarak düzeltemez.
Koordinat Eksenleri ve Yardımcı Ekipmanlar
Çevrim süresi, bireysel motorların tepkisinden daha fazlasına bağlıdır. Makine kontrolörü hareket komutlarını, proses aşamalarını, geri bildirim sinyallerini ve bir sonraki işlemin başlamasından önce gereken koşulları koordine eder. Kötü zamanlanmış sinyaller veya gereksiz beklemeler, ana hareket eksenleri doğru çalışırken bile üretimi sınırlayabilir.
-
Makine Kontrol Cihazı ve Servo Sürücü
Hareket komutlarının, tamamlama sinyallerinin ve arıza durumlarının doğru şekilde eşlendiğini doğrulayın. Kontrolörün üretim sırasını ilerletmeden önce güvenilir bilgi alması gerekir.
-
Robot ve Parça Çıkış Sistemi
Robot giriş ve çıkış zamanlamasını, kısmi kavrama onayını ve hazırlık sinyallerini gözden geçirin. Tokalaşma sırası kalıp temizliği ve makine güvenliği gereksinimleriyle tutarlı kalmalıdır.
-
İtici ve Kalıp Konumu
Fırlatmanın ancak gerekli açılma pozisyonuna ulaşıldıktan sonra başladığını ve ejektörün bir sonraki kapanma hareketinden önce doğru duruma döndüğünü kontrol edin.
-
Haberleşme ve Arıza Sinyalleri
Zamanlama değişiklikleriyle maskelemek veya gerekli kilitlemeleri atlamak yerine iletişim gecikmelerini, tutarsız geri bildirimleri ve yinelenen alarmları araştırın.
Sistemin endüstriyel iletişimi kullandığı durumlarda kontrol cihazının ve seçilen sürücünün aynı arayüzü ve konfigürasyonu desteklediğini doğrulayın. Darbeli komut sistemleri için komut formatını, yön mantığını, sinyal zamanlamasını ve konum ölçeklendirmesini doğrulayın. Mevcut kontrol modları ve iletişim seçenekleri tam sürücü modeline bağlıdır ve dokümantasyonu ile onaylanmalıdır.
Makinenin bekleme koşullarını da gözden geçirin. Güvenlik, proses stabilitesi veya güvenilir parça çıkarma için bazı duraklamalar gereklidir. Diğerleri ihtiyatlı zamanlamayı veya zayıf koordinasyonu yansıtabilir. Herhangi bir revizyon, makine tasarımına dayandırılmalı ve gerekli tüm koruma ve kilitlemeler muhafaza edilerek kontrollü koşullar altında doğrulanmalıdır.
Gerçek Yük İçin Servo Bileşenlerini Seçin
Hareketle ilgili bir darboğaz doğrulandığında mevcut motor ve sürücünün gerekli çalışma profiline uygun olup olmadığını inceleyin. Benzer nominal kalıplama kapasitesine sahip ekipmanlar farklı eksen konfigürasyonlarına, hareketli kütlelere, aktarım oranlarına ve kontrol gereksinimlerine sahip olabilir. Bu nedenle bileşen seçimi yalnızca makine kategorisi yerine gerçek yüke göre yapılmalıdır.
Nominal Güç, Akım ve Tepe Torku
Motorun nominal gücünü, nominal hızını, akımını ve torkunu, sürücünün çıkış akımı kapasitesi ve izin verilen aşırı yük özellikleriyle birlikte kontrol edin. Hızlanma veya yükteki hızlı değişiklikler sırasındaki pik tork, sürekli tork gereksiniminden farklı olabilir. Seçilen kombinasyon, geçerli elektriksel veya termal limitleri aşmadan amaçlanan çevrimi desteklemelidir.
Atalet ve Mekanik İletim
Hareketli plakalar, vidalar, kaplinler, kayışlar, dişli kutuları ve diğer aktarım bileşenleri motorun gördüğü yükü etkiler. Mühendisler, yansıtılan atalet, sürtünme, boşluk, hizalama ve iletim verimliliği de dahil olmak üzere mekanizmanın tamamını değerlendirmelidir. Sürücü doğru şekilde derecelendirilse bile, zayıf mekanik durum yavaş yanıtın nedeni olabilir.
Geri Bildirim ve Denetleyici Uyumluluğu
Tam model için desteklenen geri bildirim cihazını, kontrol modunu, komut arayüzünü ve iletişim seçeneklerini onaylayın. Alıcılar ayrıca kurulum alanını, soğutmayı, kablolamayı, parametre erişimini, tanılamayı ve devreye alma ve bakım için gereken teknik belgeleri de dikkate almalıdır.
İlk ürün araştırması için Enjeksiyon Kalıplama Makinesi Servo Sürücüsünü inceleyin kategoriler. Bu sayfalar ürün ailelerini karşılaştırmak için bir başlangıç noktası sağlar. Bir spesifikasyonu veya güçlendirme planını tamamlamadan önce model düzeyinde uyumluluk doğrulanmalıdır.
Devreye Alma ve Üretim Doğrulaması
Döngü süresi optimizasyonu kontrollü bir test sürecini takip etmelidir. Sabit bir temel çizgiyle başlayın ve makinenin, kalıbın, malzemenin ve yardımcı ekipmanın temsili koşullar altında çalıştığını doğrulayın. Değişiklik yapmadan önce orijinal ayarları kaydedin ve ilgisiz birçok parametreyi aynı anda değiştirmekten kaçının.
İlgili hareketi uygun bir devreye alma hızında test edin ve yönü, geri bildirimi, hareket sınırlarını, konumlandırmayı ve makine kilitlerini doğrulayın. Temel çalışma onaylandıktan sonra seçilen parametreyi kontrollü bir şekilde ayarlayın. Ortaya çıkan aşama süresini ölçün ve beklenen iyileşmenin tüm döngüde görünüp görünmediğini gözlemleyin.
Parça kalitesi ve makine stabilitesinin yanı sıra çevrim süresi ölçümleri de gözden geçirilmelidir. Uygulamaya bağlı olarak doğrulama, parça ağırlığını, boyut ölçümlerini, görünümü, fırlatma davranışını, titreşimi, sürücü alarmlarını ve ardışık döngüler arasındaki tutarlılığı içerebilir. Kabul edilemez kusurlar yaratması veya makineyi daha az güvenilir hale getirmesi durumunda zamanlama iyileştirmesi kabul edilmemelidir.
Eşdeğer üretim koşullarında önceki ve sonraki sonuçları karşılaştırın. Kalıbı, malzemeyi, parça spesifikasyonunu ve ilgili proses ayarlarını mümkün olan her yerde tutarlı tutun. Koşullar değişirse, hareket kontrolü ayarının katkısının adil bir şekilde değerlendirilebilmesi için farklılıkları belgeleyin.
Son olarak sistemi temsili bir üretim çalıştırmasında test edin. Kısa bir deneme, aralıklı iletişim sorunlarını, termal değişiklikleri veya tutarsız geri bildirimleri ortaya çıkarmayabilir. Uygun bir konfigürasyon doğrulandıktan sonra, tekrarlanabilir işletimi, bakımı ve gelecekte sorun gidermeyi desteklemek için son parametreleri ve sonuçları belgeleyin.

Döngü Süresi Optimizasyonu Kontrol Listesi
Bir makine konfigürasyonunu değiştirmeden veya bir bileşen teklifi istemeden önce, mevcut döngünün ve çözülmesi gereken sorunun kısa bir teknik kaydını hazırlayın. Aşağıdaki kontrol listesi, üretim ekiplerinin ve ekipman alıcılarının yararlı bir inceleme için gereken bilgileri düzenlemesine yardımcı olur.
Bu bilgi, sürücü seçimi sorununu süreç sınırlaması veya denetleyici sıralama sorunundan ayırmaya yardımcı olur. Ayrıca tedarikçiye, önerilen motor tahrik kombinasyonunu gözden geçirmesi ve sipariş vermeden önce eksik teknik bilgileri belirlemesi için daha net bir temel sağlar.
Yenileme projeleri için mevcut kablo bağlantı şemasını, motor veri sayfasını, kontrol cihazı bilgilerini ve hedef hareketin açıklamasını ekleyin. Yeni ekipman için her eksene ait yük hesaplamalarını ve hareket gereksinimlerini hazırlayın. Eksiksiz bir spesifikasyon, bileşen seçimi ve devreye alma sırasındaki belirsizliği azaltır.
SSS
Servo sürücüler enjeksiyon kalıplama çevrim süresini azaltabilir mi?
Hareket yanıtı, konumlandırma, hızlanma veya koordinasyonun anlamlı bir gecikme kaynağı olduğu durumlarda yardımcı olabilirler. Sonuç, makine mimarisine, mevcut kontrol sistemine, süreç gereksinimlerine ve tüm döngüyü sınırlayan işleme bağlıdır. Gerçek etkiyi doğrulamak için ölçümlere ihtiyaç vardır.
İlk önce kalıplama döngüsünün hangi kısmı optimize edilmelidir?
Her aşamayı ölçerek ve toplam döngüyü etkileyen gecikmeyi tanımlayarak başlayın. Uygulamaya bağlı olarak ana sınırlama kalıp hareketi, vida geri kazanımı, soğutma, parça çıkarma veya kontrol cihazının bekleme süresi olabilir. Her ayarı bir kerede değiştirmek yerine onaylanmış darboğazı optimize edin.
Daha hızlı kalıp açma ve kapatma her zaman çıktıyı artırır mı?
Hayır. Daha hızlı hareket, başka bir işlemin toplam döngüyü kontrol etmesi durumunda sınırlı etkiye sahip olabilir. Aşırı hızlanma ayrıca titreşime, mekanik gerilime, konumlandırma hatalarına veya ek yerleşme süresine neden olabilir. Tam hareket profili ve üretim sırası birlikte değerlendirilmelidir.
Servo ayarlama yoluyla soğutma süresi azaltılabilir mi?
Servo ayarlama, kalıplanmış parçanın fiziksel soğutma gereksinimlerini doğrudan ortadan kaldırmaz. Soğutma süresi malzemeden, parça geometrisinden, kalıp sıcaklığından ve soğutma sistemi tasarımından etkilenir. Herhangi bir soğutma ayarı, parça kalitesi ve boyut kontrolleri yoluyla doğrulanmalıdır.
Alıcılar servo sürücü tavsiyesi isterken ne sağlamalıdır?
Mevcut motor ve sürücü modelini, besleme gereksinimlerini, yük özelliklerini, gerekli hız ve torku, hareket profilini, kontrolör tipini, geri besleme düzenlemesini ve araştırılan çevrim süresi problemini sağlayın. Yenileme için kablo şemaları ve kontrolör ayrıntıları da faydalıdır.
Üreticiler bir ayarlamanın döngüyü iyileştirdiğini nasıl doğrulayabilir?
Karşılaştırılabilir üretim koşulları altında değişiklikten önce ve sonra birden fazla döngüyü ölçün. Toplam döngü süresini, ayrı aşama sürelerini, parça kalitesi sonuçlarını, alarmları ve çalışma kararlılığını karşılaştırın. Temsili bir üretim çalışmasının sonucu onaylamasının ardından son ayarları kaydedin.
Soruşturma ve Teknik İşbirliği
Kalıplama çevrim süresinin azaltılması, makine hareketlerinin, proses koşullarının, kontrolör sıralamasının ve tüm üretim hattının gerekliliklerinin doğru bir şekilde anlaşılmasını gerektirir. Bileşenleri seçmeden önce bu faktörlerin gözden geçirilmesi, üreticilerin pratik iyileştirmelere odaklanmasına ve istikrarlı bir süreçte gereksiz değişikliklerden kaçınmasına yardımcı olabilir.
TH Servo Sürücüendüstriyel hareket kontrol uygulamaları için servo sürücüler ve servo motorlar sağlar. bir içinEnjeksiyon Kalıplama Makinesi Servo Sürücüsühedef ekseni, mevcut motor ve sürücü bilgilerini, kontrolör modelini, gerekli hareket profilini ve mevcut çevrim süresi ölçümlerini sağlayın. Bu ayrıntılar, uyumluluğun değerlendirilmesi ve uygulamanın teknik gereksinimlerinin tartışılması için bir başlangıç noktası sağlar.