

Bu sorunlar devreye alma sırasında benzer görünebilir ancak çoğunlukla sistemin farklı kısımlarından kaynaklanır. Bir veri yolu iletişim hatası, ağ kablolamasını, düğüm yapılandırmasını, denetleyici durumunu veya işlem verisi alışverişini içerebilir. Kodlayıcıyla ilgili bir sorun bunun yerine geri besleme kablolarını, motor konfigürasyonunu, sinyal bütünlüğünü veya kodlayıcı referansı ile makinenin mekanik konumu arasındaki ilişkiyi içerebilir.
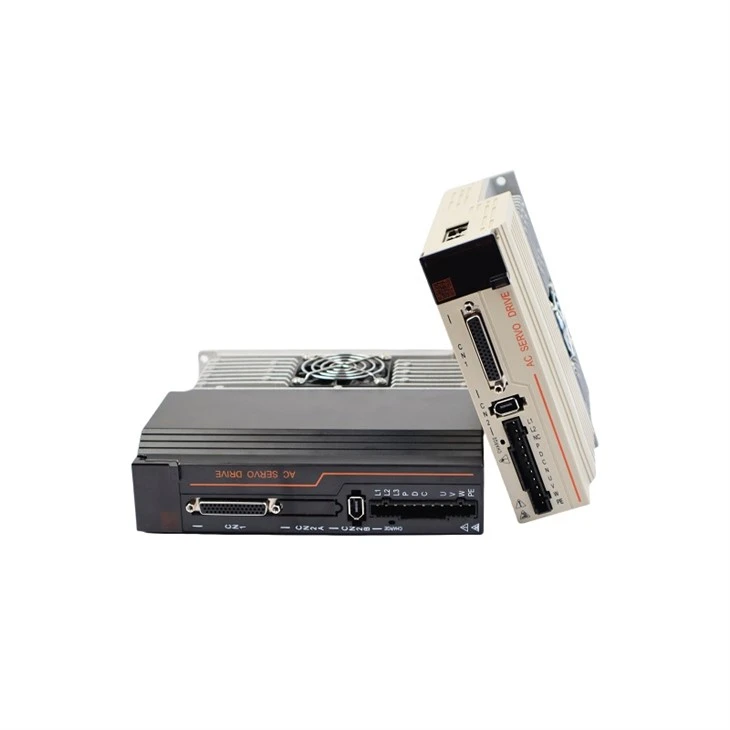
Mühendisler ve ekipman üreticileri için ilk adım, parametreleri değiştirmeden veya bileşenleri değiştirmeden önce iletişim hatalarını geri bildirim ve hizalama sorunlarından ayırmaktır.EtherCAT Servo Sürücüürün sayfası, T6E/T6DE serisi dahil olmak üzere TH Servo Sürücünün EtherCAT uyumlu sürücü platformu hakkında bilgi sağlar. Doğru sorun giderme prosedürü her zaman belirli model, kontrol cihazı, motor ve kodlayıcı konfigürasyonuna ilişkin belgelere uygun olmalıdır.
HAREKET KONTROL KILAVUZU 2026
İletişim Hatalarını Geri Bildirim Sorunlarından Ayırın
Bir iletişim alarmı ve kodlayıcıyla ilgili bir alarm, farklı teşhis yaklaşımları gerektirir. Bir konfigürasyonu değiştirmeden önce kontrol cihazının ağ durumunu, sürücünün görüntülenen alarmını ve sorunun oluştuğu koşulları kaydedin.
Yararlı bir ilk inceleme şunları içerir:
- Ağ kablolarını, konektörleri ve bağlantı/etkinlik göstergelerini kontrol etme
- Beklenen düğüm sayısını ve cihaz yapılandırmasını onaylama
- Sürücünün gerçek alarm ve geri bildirim durumunun gözden geçirilmesi
- Motor modelinin, kodlayıcı konfigürasyonunun ve referans konumunun doğrulanması
Bu kontroller mühendislerin arızanın ağ iletişimi, sürücü konfigürasyonu, geri besleme bütünlüğü veya mekanik kurulumla ilişkili olup olmadığını belirlemelerine yardımcı olur.
EtherCAT Veri Yolu Hatalarını Anlamak
EtherCAT, ana kontrolör ile bağlı cihazlar arasında kontrol verileri alışverişi yapmak için kullanılan endüstriyel bir Ethernet iletişim teknolojisidir. Hareket kontrolü uygulamalarında ağ, koordineli makine çalışması için gereken konum komutlarını, geri bildirim değerlerini, çalışma durumlarını ve diğer süreç bilgilerini taşıyabilir.
Bir iletişim sorunu, bir cihazın beklenen başlatma sırasını tamamlamasını veya gerekli çalışma durumuna girmesini engelleyebilir. Bunun altında yatan neden, fiziksel bir bağlantı sorunu, yanlış bir ağ yapılandırması, uyumsuz bir cihaz açıklaması veya denetleyicinin beklenen işlem verileri ile sürücünün gerçek yapılandırması arasındaki bir uyumsuzluk olabilir.
Mühendisler üç yaygın durumu birbirinden ayırmalıdır:
- Ağ bulma hatası:Denetleyici beklenen bir cihazı tanımlayamıyor veya beklenmeyen bir ağ yapısını algılayamıyor.
- İletişim durumu hatası:Bir düğüm algılandı ancak gerekli iletişim durumuna ulaşmıyor.
- Hareket kontrolü hatası:İletişim mevcut ancak eksen operasyonel hale gelemiyor veya başka bir koşul karşılanmadığı için komutunu takip edemiyor.
Bu koşullar birbirinin yerine geçebilirmiş gibi değerlendirilmemelidir. Ağ taramasında görünen sürücüde hâlâ bir yapılandırma veya işlem verileri sorunu olabilir. Benzer şekilde başarılı iletişim, enkoder geribildiriminin, motor parametrelerinin veya mekanik hizalamanın doğru olduğunu kanıtlamaz.
TH Servo Sürücünün yayınlanan bilgileri, T6E/T6DE ailesini EtherCAT tipi sürücü serisi olarak tanımlar. Model seçimi ve yapılandırması için bkz.EtherCAT ürün belgelerive tam sürücü modelinin desteklediği işlevleri doğrulayın.
Ağ Fiziksel Katmanını Kontrol Edin
Kontrolör parametreleri değiştirilmeden önce fiziksel katman problemleri araştırılmalıdır. Gevşek konektörler, hasarlı kablolar, hatalı port bağlantıları ve elektromanyetik girişim, iletişimi kesebilir veya devreye alma sırasında tekrarlanması zor olan aralıklı hatalara neden olabilir.
Ethernet Kablolarını ve Konektörlerini İnceleyin
Her ağ kablosunun amaçlanan arayüze güvenli bir şekilde bağlandığını kontrol edin. Kablo kılıfını, konnektör kilitleme mekanizmasını ve gözle görülür kirlenme veya hasar olup olmadığını inceleyin. Ana ve alt cihazların, ekipman tasarımında belirtilen ağ düzenlemesine uyduğunu doğrulayın.
Aygıtın ayrı giriş ve çıkış bağlantı noktaları sağladığı durumlarda, gelen ve giden bağlantıların üreticinin bağlantı noktası etiketlerine uygun olduğunu doğrulayın. Fiziksel olarak benzer iki bağlantı noktasının aynı işlevlere sahip olduğunu varsaymayın.
Bağlantı ve Etkinlik Göstergelerini İnceleyin
Fiziksel bir bağlantının kurulup kurulmadığını belirlemek için denetleyicinin ağ tanılamalarını ve sürücünün kullanılabilir göstergelerini kullanın. Kabloları çıkarmadan veya yeniden bağlamadan önce gözlemlenen durumu kaydedin. Gösterge anlamları modele göre değişir; bu nedenle belirli bir LED rengine veya yanıp sönme düzenine evrensel bir anlam atamak yerine ilgili kılavuza başvurun.
Elektromanyetik Girişimi Düşünün
Servo sistemler, kablolama ve topraklamanın kötü düzenlenmesi durumunda elektriksel gürültü oluşturabilecek anahtarlamalı güç elektroniği içerir. İletişim kablolarını üreticinin kurulum tavsiyelerine göre yönlendirin, gerektiğinde bunları yüksek gürültülü güç kablolarından ayırın ve koruma ve topraklama düzenlemelerini inceleyin.
Yalnızca motor hızlandığında, yavaşladığında veya çalışma durumlarını değiştirdiğinde bir hata meydana gelirse, ağ teşhisini makinenin çalışma olaylarıyla karşılaştırın. Bu, sistem boştayken ortaya çıkmayan kesintili kablolama veya parazit sorunlarının belirlenmesine yardımcı olabilir.
Denetleyici ve Düğüm Yapılandırmasını Doğrulayın
Fiziksel ağ kontrol edildikten sonra denetleyici yapılandırmasını gerçek donanımla karşılaştırın. Bir proje yanlış bir cihaz tanımı, güncel olmayan bir konfigürasyon dosyası, beklenmeyen bir düğüm sırası veya kurulu sürücü revizyonuna karşılık gelmeyen parametreler içerebilir.
Aşağıdaki öğeleri inceleyin:
Cihaz Tanımlaması
Algılanan cihazın kurulu modelle ve denetleyicinin yapılandırılmış cihaz tanımıyla eşleştiğini doğrulayın.
Ağ Topolojisi
Gerçek düğüm düzenlemesini amaçlanan topoloji ve denetleyicinin ağ taramasıyla karşılaştırın.
Cihaz Yapılandırması
Kurulu donanım için doğru cihaz açıklamasının ve desteklenen yapılandırmanın kullanıldığını kontrol edin.
Firmware ve Uyumluluk
Üreticinin belgelerini kullanarak geçerli ürün yazılımı, denetleyici ve yapılandırma aracı uyumluluğunu doğrulayın.
Yapılandırma uyumsuzluğunu düzelttikten sonra, yapılandırmayı indirmek veya etkinleştirmek için belgelenen prosedürü uygulayın. Ortaya çıkan ağ durumunu gözlemleyin ve orijinal hatanın giderilip giderilmediğini kaydedin. İlgisiz birkaç parametreyi aynı anda değiştirmekten kaçının çünkü bunu yapmak, hangi değişikliğin sonucu etkilediğini belirlemeyi zorlaştırır.
Proses Verilerini ve İletişim Durumlarını Teşhis Edin
EtherCAT iletişimi, fiziksel bir ağ bağlantısı kurmaktan daha fazlasını içerir. Kontrolör ve sürücünün aynı zamanda gerekli işlem verisi konfigürasyonu ve çalışma sırası üzerinde de anlaşması gerekir. Bir cihaz başarıyla algılanabilir ancak normal döngüsel hareket kontrolü için gereken duruma giremeyebilir.
İletişim Durumunu Kontrol Edin
Her düğümün ulaştığı durumu belirlemek için ana denetleyicinin tanılama bilgilerini inceleyin. Arızanın cihaz keşfi, konfigürasyonu, operasyonel iletişime geçiş veya sonraki hareket etkinleştirme sırasında meydana gelip gelmediğini belirleyin.
Bildirilen ilk hatayı ve başlatma sırasında geçişin durduğu noktayı kaydedin. İkincil bir hata, daha önceki bir iletişim veya yapılandırma hatasının sonucu olabilir; bu nedenle sorun giderme, ilgili en erken olayla başlamalıdır.
Süreç-Veri Eşlemesini Doğrulayın
Proses verileri, kontrolör ile sürücü arasında değiş tokuş edilen döngüsel bilgileri taşır. Seçilen giriş ve çıkış veri yapılarının kurulu model tarafından desteklenen konfigürasyonla eşleştiğini doğrulayın. Yanlış atamalar, desteklenmeyen veri düzenleri veya eşleşmeyen kontrol sözcüğü ve durum sözcüğü beklentileri normal çalışmayı engelleyebilir.
T6E/T6DE ürün bilgisinde SDO/PDO iletişimine ve CiA402 ile ilgili çalışma modlarına atıfta bulunulur. Belirli nesneler, eşleme seçenekleri ve desteklenen modlar, geçerli model belgelerine ve denetleyici yapılandırmasına göre doğrulanmalıdır.
Senkronizasyon ve Döngü Gereksinimlerini Gözden Geçirin
Koordine eksenleri içeren uygulamalar, dağıtılmış saat senkronizasyonuna veya diğer zamanlama gereksinimlerine bağlı olabilir. İletişim kurulduysa ancak hareket koordinasyonu kararsız kalmaya devam ediyorsa, kontrol cihazının senkronizasyon teşhisini ve bağlı cihazlar tarafından desteklenen yapılandırmayı gözden geçirin.
Her iletişim hatasının arızalı bir sürücüye işaret ettiğini varsaymayın. Ağ yöneticisi, cihaz konfigürasyonu, kablolama ve hareket uygulamasının tümü gözlemlenen davranışa katkıda bulunabilir.
Kodlayıcı Hizalama ve Geri Besleme Hataları
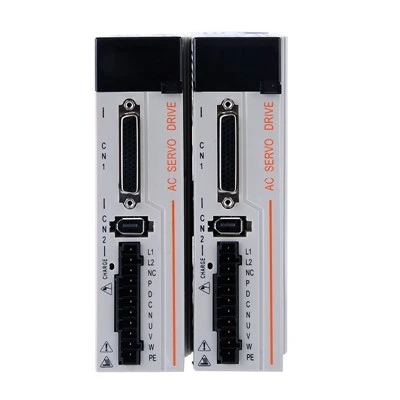
Kodlayıcıyla ilgili sorunlar konum geri bildirimini, motor komutasyonunu, referans konumu kurtarmayı ve eksen tekrarlanabilirliğini etkileyebilir. Ancak hizalama terimi birçok farklı mühendislik görevini tanımlayabilir ve bunların birbiriyle karıştırılmaması gerekir.
Mekanik hizalamamotor şaftı, kaplin, dişli kutusu, yük ve montaj yapısı arasındaki fiziksel ilişkiyle ilgilidir.Kodlayıcı yapılandırmasıgeri bildirim cihazı, sinyal bağlantıları, desteklenen kodlayıcı türü ve sürücünün gerektirdiği ayarlarla ilgilidir.Pozisyon referansıkontrol sisteminin prosedürüne göre bilinen bir makine koordinatı veya ana konum oluşturur.
Bir alandaki sorun, otomatik olarak diğerlerinin değiştirilmesini haklı çıkarmaz. Herhangi bir hizalama veya kalibrasyon prosedürünü gerçekleştirmeden önce, hangi geri bildirim fonksiyonunun arızalı olduğunu belirleyin ve tam motor ve sürücü kombinasyonu için üreticinin talimatlarını izleyin.
Tipik Belirtileri Tanıyın
Başlangıçta geri bildirim alarmı:Kodlayıcı bağlantılarını, desteklenen geri besleme tipini, motor konfigürasyonunu ve tam alarm tanımını kontrol edin.
Konum kayması veya tutarsız hedef arama:Mekanik sistemin hedef arama prosedürünü, referans sensörünü, koordinat ayarlarını ve tekrarlanabilirliğini gözden geçirin.
Beklenmeyen hareket veya titreşim:Makineyi güvenli bir şekilde durdurun ve motor konfigürasyonunu, geri bildirim bütünlüğünü, mekanik yükü ve geçerli ayar ayarlarını inceleyin.
Aralıklı geri bildirim kaybı:Konektörleri, kablo yönlendirmesini, korumayı ve aralıklı temas belirtilerini kontrol edin.
Bu belirtiler tanısal ipuçlarıdır, kesin arıza tanımlamaları değildir. Bileşenleri değiştirmeden veya ayarları değiştirmeden önce sürücü alarm geçmişini, denetleyici tanılamalarını ve geçerli teknik belgeleri kullanarak nedeni doğrulayın.
Kodlayıcı Kablolarını ve Bağlantılarını İnceleyin
Enkoder geri bildirimi, motor ile sürücü arasındaki doğru elektrik bağlantısına bağlıdır. Hasarlı bir kablo, gevşek konnektör, yanlış pin ataması veya uyumsuz geri bildirim cihazı, sinyali kesebilir veya gerçek motor hareketiyle eşleşmeyen okumalar üretebilir.
Kablo ve Konektör Durumunu Kontrol Edin
Kodlayıcı kablolarını incelemeden veya yeniden bağlamadan önce ekipmanı izole edin ve üreticinin elektrik güvenliği prosedürünü izleyin. Hasarlı yalıtım, eğilmiş pimler, gevşek konnektör kilitleri, kirlenme, nem veya mekanik gerilim belirtileri olup olmadığını kontrol edin.
Kablonun motor ve geri besleme cihazı için doğru tipte olduğunu doğrulayın. Konektör uyumluluğunu yalnızca görünümden çıkarmayın. Pin atamaları ve elektrik arayüzleri ilgili kablo bağlantı şemasına uygun olmalıdır.
Geri Bildirim Cihazını Doğrulayın
Sürücü tarafından desteklenen kodlayıcı tipini ve geri besleme yapılandırmasını doğrulayın. Bazı ürün aileleri farklı artımlı veya mutlak enkoder seçeneklerini destekler ancak uyumluluk, ürün ailesi adından varsayılmak yerine tam modele göre kontrol edilmelidir.
Mutlak bir enkoder takılıysa, üreticinin konum verileri, varsa pil yedeklemesi, başlatma ve referans kurtarma ile ilgili gereksinimlerini gözden geçirin. Makinenin koordinat sistemi üzerindeki etkisini anlamadan enkoder verilerini temizlemeyin veya konumla ilgili parametreleri sıfırlamayın.
Elektriksel Geri Besleme Sorunlarını Mekanik Sorunlardan Ayırın
Geri bildirim alarmı bir elektrik bağlantısı probleminden kaynaklanabilir, ancak tekrarlanan konumlandırma hataları kaplin kaymasından, boşluktan, gevşek montaj donanımından veya hatalı bir ev sensöründen de kaynaklanabilir. Elektriksel geri besleme yolu doğrulandıktan sonra mekanik şanzımanı ve referans sensörlerini inceleyin.
Belirli motor tasarımı ve üretici prosedürü buna izin vermedikçe, kodlayıcıyı asla mekanik olarak döndürmeyin veya yeniden hizalamayın. Bazı geri bildirim sistemleri özel kalibrasyon veya hizalama araçları gerektirir. Yanlış müdahale, arızayı daha da kötüleştirebilir veya tehlikeli bir hareket durumu yaratabilir.
Motor Parametrelerini ve Mekanik Hizalamayı Doğrulayın
Sürücü, bağlı motor ve geri bildirim sistemi için yapılandırılmalıdır. Yanlış motor tanımlaması veya uyumsuz bir parametre seti, komutasyonu, akım kontrolünü, hız yanıtını ve konum doğruluğunu etkileyebilir.
Motor Modelini ve Parametre Setini Onaylayın
Kurulu motorun isim plakasını ve model tanımını sürücüde seçilen konfigürasyonla karşılaştırın. Motorun nominal özelliklerinin ve geri besleme tipinin üreticinin onayladığı kombinasyonla eşleştiğini doğrulayın. Ürünün motor kodu ayarını desteklediği durumlarda parametre değerini tahmin etmek yerine belgelenmiş seçim yöntemini kullanın.
Kaplinleri, Milleri ve Yük Hareketini Muayene Edin
Mekanik bağlanma, şaftın yanlış hizalanması, aşırı kaplin gerilimi, gevşek montaj donanımı veya şanzıman boşluğu, geri bildirim sinyali geçerli olsa bile anormal harekete neden olabilir. Sistemi makine üreticisinin prosedürüne göre inceleyin ve yükün amaçlanan mekanik sınırlar dahilinde serbestçe hareket edip etmediğini belirleyin.
Servo kazancının arttırılmasıyla her titreşim sorununun çözülebileceğini varsaymayın. Agresif ayarlama, mekanik yapı esnek olduğunda veya bağlantı kötü hizalandığında rezonansı kötüleştirebilir.
Referans ve Hedef Konumlandırma Prosedürlerini Yeniden Kontrol Edin
Sorunun motor geri besleme bütünlüğünden ziyade makine koordinatlarıyla ilgili olması durumunda, başlangıç sensörünü, limit anahtarlarını, referans yönünü ve hedef arama sırasını doğrulayın. Referans konumunun tutarlı bir şekilde oluşturulduğunu ve makinenin koordinat ofsetinin uygulama için uygun olduğunu doğrulayın.
Onaylanan herhangi bir konfigürasyon değişikliğinden sonra, makineyi güvenli bir çalışma koşulunda test edin ve normal üretime dönmeden önce tekrarlanabilirliği doğrulayın. Gerektiğinde sürecin gözden geçirilebilmesi veya geri alınabilmesi için orijinal ayarları ve yapılan değişiklikleri kaydedin.
Sistematik Sorun Giderme İş Akışı
Yapılandırılmış bir iş akışı, devreye alma mühendislerinin ek yapılandırma sorunlarına yol açmadan bir hatanın kaynağını belirlemelerine yardımcı olur. Aşağıdaki tablo, yaygın semptomları ilk kontroller ve uygun sonraki adımlar ile birleştirir.
Sorun giderme sırasında her seferinde bir değişkeni değiştirin ve sonucu kaydedin. Orijinal sorun yeniden oluşturulamıyorsa, çalışma koşullarını, başlatma sırasını ve parametre değişikliklerini ilk arıza kaydıyla karşılaştırın. Arıza devam ederse tedarikçiye sürücü modelini, varsa donanım yazılımı bilgilerini, alarm geçmişini, ağ teşhisini, motor tanımlamasını ve sorunu tetikleyen koşulların açıklamasını sağlayın.
Yaygın Sorun Giderme Hataları
Bazı yaygın uygulamalar devreye alma süresini uzatabilir veya ek hatalara neden olabilir. Disiplinli bir teşhis süreci aşağıdaki hatalardan kaçınmalıdır.
Birden Fazla Parametrenin Aynı Anda Değiştirilmesi
İletişim ayarlarının, motor parametrelerinin ve kontrol kazanımlarının eş zamanlı olarak değiştirilmesi, iyileşme veya bozulmanın nedeninin belirlenmesini zorlaştırır. Orijinal konfigürasyonu kaydedin ve belgelenen prosedüre göre kontrollü değişiklikler yapın.
Veri Yolu Hatasının Donanım Arızası Anlamına Geldiğini Varsaymak
Bir iletişim alarmına kablolama, düğüm konfigürasyonu, desteklenmeyen bir süreç verisi düzenlemesi veya kontrol cihazı durumu sorunu neden olabilir. Sürücünün değiştirilmesi gerektiği sonucuna varmadan önce tanılama kanıtlarını kontrol edin.
Kodlayıcı Referanslamanın Mekanik Hizalamayla Karıştırılması
Hedef arama bir makine referansı oluştururken, mekanik hizalama bağlı bileşenler arasındaki fiziksel ilişkiyle ilgilidir. Kodlayıcı yapılandırması ayrı bir konudur. Kalibrasyon veya ayarlama yapmadan önce hangi fonksiyonun arızalı olduğunu belirleyin.
Doğrulanmamış Alarm Kodlarını veya Parametre Değerlerini Kullanma
Alarm anlamları ve parametre işlevleri, ürün serisi ve donanım yazılımı sürümleri arasında farklılık gösterebilir. İlgili kılavuz veya teknik destek ekibinin onayı olmadan asla başka bir modeldeki kod yorumunu veya parametre değerini aktarmayın.
Uygun Güvenlik Önlemleri Olmadan Test Edilmesi
Beklenmeyen eksen hareketi yaralanmaya veya ekipmanın hasar görmesine neden olabilir. Kabloları veya mekanik bileşenleri incelemeden önce makinenin izolasyon prosedürünü izleyin ve hareket testleri için onaylanmış bir devreye alma modu ve risk kontrol önlemleri kullanın. Bir sürücüyü çalışmaya zorlamak için güvenlik kilitlerini atlamayın.
Bakım ve Devreye Alma Kontrol Listesi
Önleyici kontroller iletişim ve geri bildirim sorunlarının tekrarlanma olasılığını azaltabilir. Yeni bir kurulumu devreye almadan veya onarılan makineyi servise göndermeden önce aşağıdaki bilgileri inceleyin.
Doğrulanmış ağ yapılandırmasının ve motor parametrelerinin kaydının tutulması gelecekteki bakımı daha verimli hale getirebilir. Çok eksenli ekipmanlar için her düğümü ayrı ayrı belgeleyin ve son kontrolör projesinin makinede kurulu donanıma karşılık geldiğini doğrulayın.
Tekrarlanan bir sorunun standart incelemeyle çözülemediği durumlarda ilgili günlükleri toplayın ve sürücü üreticisine danışın. İlk semptomun, gerçekleştirilen teşhis adımlarının ve her testin sonuçlarının net bir kaydı, teknik personelin sorunu daha doğru bir şekilde değerlendirmesine yardımcı olacaktır.
SSS
Bir EtherCAT düğümü neden operasyonel duruma geçemiyor?
Olası nedenler arasında ağ kablolama sorunları, yanlış cihaz yapılandırması, uyumsuz süreç veri eşlemesi veya karşılanmayan durum geçiş gereksinimi yer alır. Başarısız olan ilk adımı belirlemek için ana denetleyicinin tanılama bilgilerini ve sürücünün belgelenen durum göstergelerini inceleyin.
Enkoder arızası iletişim hatasına neden olabilir mi?
Bir kodlayıcı hatası mutlaka bir ağ iletişim hatasına neden olmaz. İki sorun aynı anda ortaya çıkabilir veya biri makinenin başlatma sırasını tamamlamasını engelleyebilir. Sorunun iletişimle mi, geri bildirimle mi yoksa her ikisiyle mi ilgili olduğunu belirlemek için ağ durumu bilgilerini sürücünün kendi alarm geçmişiyle karşılaştırın.
Kodlayıcı hizalama sorunlarını yanlış hedef aramadan nasıl ayırt edebilirim?
Yanlış hedef arama tipik olarak makine referansı, sensör sinyali, hedef arama sırası veya koordinat ofseti ile ilgilidir. Kodlayıcı hizalaması ve geri besleme sorunları, geri besleme cihazı ve konfigürasyonuyla ilgilidir. Mekanik bağlantı sorunları da tekrarlanabilirliği etkileyebilir. Geçerli üretici prosedürünü kullanarak her işlevi ayrı ayrı doğrulayın.
Sürücü bir geri besleme alarmı bildirirse kodlayıcıyı değiştirmeli miyim?
Hemen değil. Öncelikle kabloyu ve konnektörleri inceleyin, desteklenen kodlayıcı tipini onaylayın, motor konfigürasyonunu doğrulayın ve alarmın sorun giderme talimatlarını tam olarak izleyin. Bir bileşeni yalnızca teşhis kanıtları bu kararı desteklediğinde değiştirin.
Teknik destek talep ederken hangi bilgileri vermeliyim?
Sürücü ve motor modelini, kontrol cihazı modelini, varsa donanım yazılımı bilgilerini, tam alarm metnini, ağ durumu teşhislerini, enkoder tipini, kablolama düzenlemesini ve hatanın oluştuğu koşulları sağlayın. Teşhis sayfalarının ekran görüntüleri ve önceki düzeltici eylemlerin kaydı da yardımcı olabilir.
Aynı ürün ailesindeki her sürücü aynı iletişim işlevlerini destekliyor mu?
Hayır. İletişim seçenekleri, geri bildirim uyumluluğu, süreç verisi yapılandırmaları ve kontrol modları, belirli modele ve ürün yazılımına bağlı olabilir. Ağı tasarlamadan veya parametreleri değiştirmeden önce geçerli belgeleri doğrulayın.
Soruşturma ve Teknik İşbirliği
Güvenilir hareket kontrolü ağ iletişiminin, motor geri beslemesinin, sürücü konfigürasyonunun ve mekanik kurulumun koordinasyonuna bağlıdır. Yapılandırılmış bir sorun giderme süreci, mühendislik ekiplerinin orijinal arızayı izole etmesine, gereksiz bileşen değişimini azaltmasına ve ekipmanı normal çalışmaya döndürmeden önce sistemi doğrulamasına yardımcı olur.
Zhejiang Tonghang E-Drive Technology Co., Ltd.endüstriyel servo ürünleri için araştırma ve geliştirme, üretim, satış ve teknik desteği entegre eder. Müşteriler, projeleri için ürün seçimi, uygulama gereksinimleri, konfigürasyon uyumluluğu ve sorun giderme bilgilerini görüşmek üzere şirketle iletişime geçebilir.
Ürün bilgisi için şu adresi ziyaret edin:EtherCAT Servo Sürücüsayfa. Yardım isterken tam modeli, kontrol cihazı konfigürasyonunu, ağ teşhisini, motor ve kodlayıcı ayrıntılarını ve devreye alma sırasında gözlemlenen arıza koşullarını ekleyin.
Bu bilgilerin sağlanması, daha odaklanmış bir teknik incelemeye olanak tanır ve belirli bir kurulum için sonraki uygun adımların belirlenmesine yardımcı olur.