

Bir makine büyük bir döner tablayı hareket ettirdiğinde, ağır bir silindiri çalıştırdığında, yüklü bir platformu konumlandırdığında veya önemli bir mekanik aksamı hızlandırdığında, nominal güç, servo seçiminin yalnızca bir kısmını oluşturur. Motor, birleşik ataleti hızlandırmak için yeterli tork üretmeli, şanzıman bu torku aşırı uyum olmadan taşımalı ve kontrol döngüleri çalışma döngüsü boyunca sabit kalmalıdır. Bir sistem cömert bir güç oranına sahip olabilir ve motor, yük, mekanik ve ayar parametreleri eşleşmediğinde yine de aşma, titreşim, uzun yerleşme süresi veya yanlış alarmlar gösterebilir.
Bu kılavuz, mühendislerin ataleti nasıl değerlendirebileceklerini, tork talebini nasıl tahmin edebileceklerini, devreye alma için yüksek güçlü bir ekseni nasıl hazırlayabileceklerini ve bunu metodik olarak nasıl ayarlayabileceklerini açıklamaktadır. İlkeler büyük otomasyon ekipmanları, CNC makineleri, sarma ve çözme sistemleri, metal işleme hatları, malzeme taşıma ve yüksek tork ve kontrollü ivmenin önemli olduğu diğer uygulamalarla ilgilidir. Gerçek parametre limitleri ve ayarlama prosedürleri her zaman seçilen motor ve sürücü kılavuzlarına uygun olmalıdır.
Atalet Eşleştirmesi Yüksek Güçte Neden Önemlidir?
Yük-motor atalet oranı genellikle motor şaftına yansıyan yük ataletinin motor rotor ataletine bölünmesiyle ifade edilir. Yüksek bir oran otomatik olarak kabul edilemez değildir: izin verilen aralık, sürücü kontrol algoritmasına, motor özelliklerine, iletim sertliğine, hızlanma profiline ve doğruluk gereksinimlerine bağlıdır. Bununla birlikte, yüksek bir oran genellikle sistemi mekanik rezonansa karşı daha duyarlı hale getirir ve ulaşılabilir tepkiyi sınırlayabilir. Yavaş indeksleme tablası için işe yarayan bir oran, hızla hız değiştiren veya sık sık tersine dönen bir makine ekseni için uygun olmayabilir.
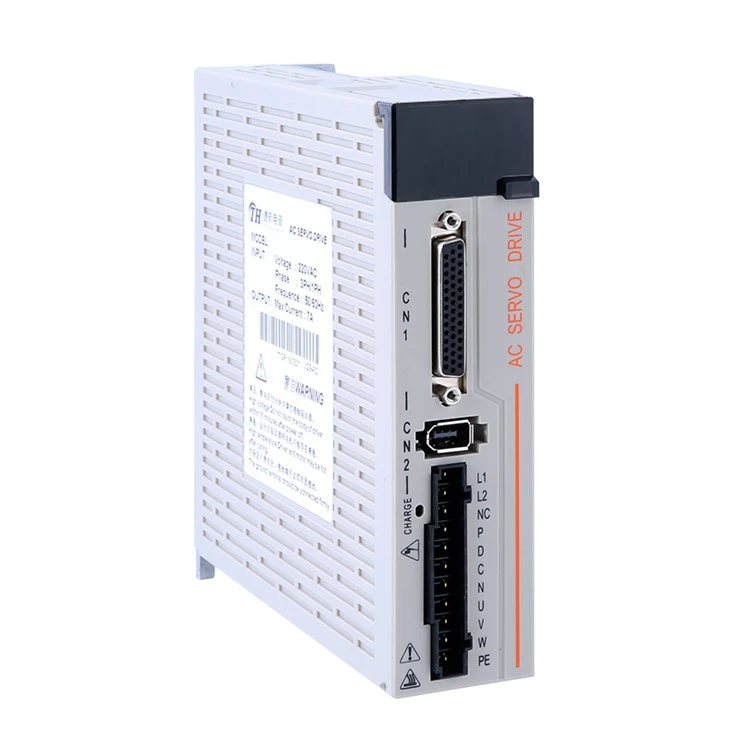
bir için20kW–30kW Yüksek Güçlü Servo SürücüUygulamada mühendislik sorusu, sürücünün motora nominal gücü sağlayıp sağlayamayacağı değildir. Ekip, motorun gerekli sürekli ve tepe torku sağlayabildiğini, sürücünün mevcut talebi karşılayabildiğini ve tüm mekanik sistemin dengesiz salınım olmadan yanıt verebildiğini doğrulamalıdır. Güç, tork, atalet, hız ve görev döngüsünün birlikte değerlendirilmesi gerekir.
Aşırı yansıyan atalet
hızlanma yavaş olabilir, takip hatası artabilir ve ayar yapmak zorlaşabilir.
01
Yetersiz mekanik sertlik
Atalet oranı makul görünse bile kaplinler, kayışlar, dişli kutuları veya çerçeveler esneyebilir ve rezonans oluşturabilir.
02
Agresif hızlanma
ani komutlar, yavaşlama sırasında yüksek tepe tork ve rejeneratif enerji üretebilir.
03
Uygunsuz kazanç ayarları
aşırı kazanç titreşimi artırabilirken, çok düşük kazanç eksenin yavaşlamasına ve daha az doğru olmasına neden olabilir.
04
Motor Şaftındaki Yük Ataletini Hesaplayın
Uygun bir eylemsizlik modeli kullanın
Doğrusal hareket aynı zamanda döner motorun gördüğü atalete de katkıda bulunur. Bir kasnak, vida veya eşdeğer bir döner aktarımla hareket ettirilen bir kütle için, aktarım kütlesini aktarım geometrisini kullanarak eşdeğer bir dönme ataletine dönüştürün. Örneğin, eğer bir motor, etkin yarıçapı r olan bir makara üzerinden doğrusal bir kütleyi sürüyorsa, bu makaradaki ideal eşdeğer atalet J=mr²'dir. Kılavuz vidalar ve dişli takımları kendi kinematik ilişkilerini ve verimlilik varsayımlarını gerektirir.
Ataletin bir dişli kutusu aracılığıyla yansıtılması
Çıkış milindeki yük ataletini, motor miline yansıtılan ataletle karıştırmayın. Motor rotor ataletini, şanzıman ataletini ve yansıtılan yük ataletini hesaplama tablosunda ayrı girişlerde tutun ve ardından bunları tutarlı bir şekilde birleştirin. Sürücü tedarikçisinden yazılımı tarafından kullanılan parametre tanımını onaylamasını isteyin; bazı sistemler bir yük-motor oranı talep ederken diğerleri hesaplanmış bir oran görüntüler veya özel bir tanımlama sonucu kullanır.
| Oluşturulacak öğe | Ne kaydedilmeli | Neden önemli? |
|---|---|---|
| Motor rotor ataleti | Tam motor veri sayfasındaki değer | Atalet oranının hesaplanması için temel çizgi |
| Yük ataleti | Tahrik edilen eksene göre hesaplanan atalet | Hızlanma torku talebini belirler |
| İletim oranı | Yük hızına göre motor hızı | Çıkış ataletini motor tarafı ataletine dönüştürür |
| Mekanik uyumluluk | Şanzıman, kayış, kaplin, şaft ve çerçeve özellikleri | Rezonansı ve pratik ayar bant genişliğini etkiler |
| Çalışma varyasyonu | Boş, nominal ve maksimum yük koşulları | Yalnızca temsili olmayan bir durum için ayarlamayı önler |
Hareket Profilini Tork Talebine Dönüştürün
Temel dönme ilişkisi T=J'dir; burada T hızlanma torkudur, J motor şaftına ilişkin toplam atalettir ve açısal ivmedir. Gerekli toplam motor torku aynı zamanda sürtünmeyi, uygulanabildiği yerde yerçekimini, proses kuvvetlerini, iletim kayıplarını ve diğer harici yükleri de hesaba katmalıdır. Yavaşlama sırasında motoru çalıştırabilecek dikey eksenler veya mekanizmalar için yük yönü ve enerji akışı özel dikkat gerektirir.
Tepe torkunu ve RMS torkunu kontrol edin
Tepe torku hızlanma, yavaşlama, çarpma ve hızlı geri dönüş sırasında önemlidir. Belirtilen süre boyunca motorun izin verilen tepe torku ve sürücünün akım ve aşırı yük limitleri dahilinde kalmalıdır. RMS torku, görev döngüsü boyunca ısınmayı temsil eder ve gerçek soğutma ve ortam koşulları altında motorun sürekli tork kapasitesi ile karşılaştırılmalıdır. Her iki değer de yalnızca nominal güçten tahmin edilmemelidir.
Döngüyü hızlanma, sabit hız, yavaşlama ve rölanti gibi bölümlere ayırın. Her segmentte gereken torku tahmin edin, ardından torkun karelerinin zaman ağırlıklı toplamının karekökünü toplam çevrim süresine bölerek RMS torkunu hesaplayın. Üretim sırasında yük değişirse, hem tipik çevrimi hem de en kötü güvenilir çevrimi hesaplayın. Değişiklik için tasarım marjını koruyun, ancak tam yük hesaplamasının yerine rastgele bir marj kullanmayın.
- En düşük ve en yüksek çalışma hızlarında gerekli tepe torkunu onaylayın.
- Tüm görev döngüsü boyunca sürekli torku ve RMS ısınmasını kontrol edin.
- Sık yavaşlamanın enerjiyi DC barasına geri gönderip göndermediğini doğrulayın.
- Motor hız limitlerini, tork-hız eğrilerini ve değer kaybı koşullarını gözden geçirin.
Ayarlamadan Önce Mekanik Şanzımanı Kontrol Edin
Boşluk, eksen yön değiştirdiğinde farklı davranışlar yaratabilir. Esnek bir kayış veya uzun şaft, hızlanma sırasında enerjiyi depolayabilir ve komut değiştikten sonra onu serbest bırakabilir. Şanzıman aşınması veya gevşek kaplin, elektrik kontrol problemini andıran darbe sesi yaratabilir. Titreşim yalnızca belirli hızlarda meydana geliyorsa, mekanik sistemin, filtre uygulanmadan önce ölçülmesi veya tanımlanması gereken bir rezonans frekansı olabilir.
Büyük makineler için, tam kurulu yapıyı değerlendirmeye dahil edin. Motor, dişli kutusu, montaj plakası, yük çerçevesi ve temel bağlantılı bir dinamik sistem oluşturur. Bir sürücü, yüksüz bir test sırasında iyi davranabilir ve gerçek fikstür veya iş parçası monte edildikten sonra kararsız hale gelebilir. Bu nedenle, ekseni aşamalı koşullarda doğrulayın: yük yok, temsili yük ve amaçlanan maksimum yük, her zaman onaylı çalışma sınırları dahilinde.
Sürücüyü ve Motoru Hizmete Alma İçin Hazırlama
Hareketi etkinleştirmeden önce beslemeyi, koruyucu topraklamayı, motor güç kablosunu, kodlayıcı geri besleme kablosunu, fren ekipmanını ve iletişim kablolarını üreticinin talimatlarına göre doğrulayın. Sürücünün desteklediği tam motor modelini ve geri besleme tipini doğrulayın. Yanlış motor verileri veya uyumsuz kodlayıcı konfigürasyonu, ayarlamayı zayıflatabilir ve beklenmeyen hareket veya alarmlara neden olabilir.
Nominal güç, nominal hız, nominal akım, kutup veya geri besleme verileri dahil olmak üzere motorun isim plakasını ve üretici tarafından belirtilen parametreleri (uygun olduğu şekilde) ve gerekli motor tanımlama değerlerini girin. Mümkün olduğunda sürücünün desteklenen motor tanımlama veya atalet tahmin fonksiyonunu kullanın, ancak sonucu, mekanik hesaplamalar ve gözlemlenen hareket ile kontrol edilmesi gereken bir başlangıç noktası olarak değerlendirin. Tanımlama rutinleri yalnızca kılavuzda açıklanan güvenlik koşulları altında çalıştırılmalıdır.
Hız, tork/akım, hızlanma, yavaşlama ve hareket için makul başlangıç limitleri belirleyin. Testten önce acil durdurmayı ve koruyucu kilitleri doğrulayın. Sistemde bir fren varsa, makine tasarımına göre serbest bırakma ve devreye alma sırasını doğrulayın. Yüksek güçlü bir eksen önemli miktarda mekanik ve elektrik enerjisi depolayabilir; bu nedenle koruma, güvenli erişim ve onaylı bir devreye alma prosedürü şarttır.
Kontrol Döngülerini Adım Adım Ayarlayın
Kontrollü adım veya hızlanma testi sırasında hız komutunu ve gerçek hızı gözlemleyin. Komut stabilleştikten sonra yükselme süresine, aşıma, yerleşme süresine ve salınımlara bakın. Yanıt gürültülü veya salınımlı hale gelirse kazancı artırmaya devam etmek yerine önceki kararlı ayara dönün. Yük ataleti çalışma döngüsü boyunca önemli ölçüde değiştiğinde, ayarları temsili yük seviyelerinde test edin ve kazanç planlamasının veya üretici tarafından desteklenen başka bir işlevin uygun olup olmadığını değerlendirin.
Kısa ve uzun hareketleri, düşük ve yüksek hızları ve her iki hareket yönünü test edin. Duruşları ve geri dönüşleri dahil edin çünkü bunlar genellikle sabit hızda çalışma sırasında görülmeyen sorunları ortaya çıkarır. Eksen bir yönde stabil olup diğerinde stabil değilse, kazanç ayarının tek başına sorunu çözeceğini varsaymadan önce boşluğu, yerçekimini, sürtünme farklarını, kablo yönlendirmesini veya yük asimetrisini araştırın.
Yaygın Titreşim ve Tepki Sorunlarını Giderme
| Gözlemlenen semptom | Olası nedenler | Önerilen kontroller |
|---|---|---|
| Yavaş hızlanma veya büyük takip hatası | Yüksek yansıyan atalet, yetersiz tork, koruyucu sınırlar veya aşırı sürtünme | Atalet ve torku yeniden hesaplayın; mekanik sürüklemeyi inceleyin; hızlandırma ayarlarını gözden geçirin |
| Hareket sonrası titreşim | Hız veya konum kazancı çok yüksek, yapısal rezonans, esnek bağlantı veya gevşek montaj | Mekaniği kontrol edin; kazancı dikkatli bir şekilde azaltın; Filtrelemeden önce rezonansı ölçün |
| Hızlanma sırasında aşırı akım | Hızlanma talebi çok yüksek, yük sıkışması, yanlış motor verileri veya motorun/sürücünün boyutu küçük | Yük yolunu inceleyin; tepe torkunu ve akım sınırlarını gözden geçirin; motor parametrelerini onaylayın |
| Durdurma sırasında DC bara aşırı gerilimi | Rejeneratif enerji sistemin emme kapasitesini aşıyor | Yavaşlama süresini, görev döngüsünü, frenleme direncini veya rejeneratif ünite gereksinimlerini gözden geçirin |
| Pozisyon aşımı | Konum kazanımı çok agresif, aşırı atalet, mekanik boşluk veya kötü ayarlanmış ileri besleme | Döngü stabilitesini ve iletimini kontrol edin; bir seferde bir parametreyi ayarlayın |
| Yükle birlikte performans değişiklikleri | Atalet, sürtünme veya proses kuvvetinde büyük değişiklik | Boş ve yüklü koşulları test edin; yüke bağlı ayarlama işlevlerini değerlendirin |
Her değişiklik için parametre değeri, test koşulu, ölçülen yanıt, alarm geçmişi ve kararın yer aldığı bir devreye alma günlüğü tutun. Bu, bilinen kararlı bir konfigürasyonun geri yüklenmesini kolaylaştırır ve mühendislik ekibinin kontrol sorununu mekanik veya boyutlandırma sorunundan ayırmasına yardımcı olur. Son parametreleri yedekleyin ve dosyayı motor modeli, makine ekseni, aktarım oranı ve yazılım sürümüyle etiketleyin.
Çalışılan Mühendislik Örneği
Bir redüksiyon dişli kutusu aracılığıyla tahrik edilen bir döner işleme tablasını düşünün. Tabla, fikstür ve iş parçası, motor miline yansıtılması gereken birleşik bir çıkış ataletine sahiptir. Motorun tablanın her dönüşünde beş kez döndüğünü varsayalım. İdeal bir oran varsayımı altında, motora yansıyan çıkış ataleti 25'e bölünür. Daha sonra dişli kutusunun kendi ataleti ve kayıpları, varsa üretici verileri kullanılarak ayrıca eklenmelidir.
Daha sonra istenilen hız değişimi ve hızlanma süresinden gerekli açısal ivmeyi belirleyin. Atalet torkunu tahmin etmek için toplam motor tarafı ataletini açısal ivmeyle çarpın. Sürtünmeyi ve proses yükünü yenmek için gereken torku ekleyin. Yavaşlama ve geri dönüş için hesaplamayı tekrarlayın, ardından ortaya çıkan tepe torkunu motorun izin verilen tepe torku ve sürücünün aşırı yük kapasitesiyle karşılaştırın. Son olarak, tüm çalışma döngüsü boyunca RMS torkunu hesaplayın ve termal uygunluğu doğrulayın.
Devreye alma sırasında koruyucu bir hareket profiliyle başlayın ve motorun doğru yönde döndüğünü doğrulayın. Kısa hareketler yapın, gerçek hızı ve konum tepkisini inceleyin ve ardından kontrollü adımlarla hızlanmayı artırın. Hızlanma arttıkça titreşim ortaya çıkarsa, duraklatın ve nedeninin akım sınırlaması mı, mekanik rezonans mı, aşırı kazanç mı yoksa zayıf atalet tahmini mi olduğunu belirleyin. Sebebi belirlemeden tahrik gücünü artırmak, altta yatan dengesizliği çözümsüz bırakırken maliyeti artırabilir.
Bu örnek kasıtlı olarak geneldir. Doğru sonuç, gerçek yük geometrisine, dişli kutusu oranına, sürtünmeye, gerekli çevrim süresine, motor verilerine ve sürücü limitlerine bağlıdır. Mühendislik çalışma sayfası birimleri baştan sona korumalı ve yükün çıkış mili ataletini motora yansıyan değerden ayırmalıdır.
Devreye Alma Kontrol Listesi
Yük ataleti ve aktarım oranı tutarlı birimlerle hesaplanmıştır.
Tepe torku, RMS torku, çalışma hızı ve görev döngüsü, motor ve sürücü spesifikasyonlarına göre kontrol edilmiştir.
Mekanik hizalama, kaplin bütünlüğü, yataklar, dişli kutusu, kayış gerginliği ve montaj sertliği incelendi.
Motor ve geri besleme parametreleri seçilen donanım ve üretici dokümantasyonuyla eşleşiyor.
Hızlanma, yavaşlama, tork/akım sınırları ve hareket sınırları, ilk testler için ihtiyatlı bir şekilde yapılandırılır.
Akım, hız ve konum döngüleri önerilen sıraya göre ayarlanmış ve tekrarlanabilir testlerle doğrulanmıştır.
Rejeneratif enerji, frenleme bileşenleri, topraklama, koruma ve acil durdurma fonksiyonları değerlendirildi.
Nihai parametreler ve test sonuçları yedeklendi ve belgelendi.
SSS
Daha düşük bir atalet oranı her zaman daha mı iyidir?
Mutlaka değil. 20kW–30kW Yüksek Güçlü Servo Sürücü için, daha düşük bir oran genellikle yüksek dinamik yanıtın elde edilmesini kolaylaştırır ancak kabul edilebilir değer sürücüye, motora, şanzıman sertliğine, yük profiline ve doğruluk hedefine bağlıdır. Uygun bir dişli kutusu yansıyan ataleti azaltabilir, ancak aynı zamanda hızı ve torku da değiştirir ve boşluk veya uyum sağlayabilir.
Otomatik ayarlama her titreşim sorununu çözebilir mi?
Hayır. Otomatik ayarlama, ataletin tahmin edilmesine veya başlangıç kazanımlarının belirlenmesine yardımcı olabilir, ancak gevşek mekanik parçaları, yanlış motor verilerini, hasarlı yatakları veya kötü seçilmiş bir şanzımanı onaramaz. Her zaman mekaniği inceleyin ve sonucu gerçekçi çalışma koşulları altında doğrulayın.
Eksen salınırsa sürücü değerini artırmalı mıyım?
İlk adım olarak değil. Salınıma aşırı kazanç, yapısal rezonans, boşluk, geri besleme sorunları veya yanlış atalet tahmini neden olabilir. Tork ve akım gereksinimlerini doğrulayın ancak sürücü boyutunu değiştirmeden önce gerçek nedeni teşhis edin.
Teknik destek talep ederken hangi bilgileri göndermeliyim?
Motor ve sürücü modelini, tedarik ayrıntılarını, yük ve iletim düzenlemesini, tahmini atalet durumunu, hareket profilini, hızlanma süresini, çevrim görevini, kodlayıcı tipini, alarm kodlarını ve ilgili trend yakalamalarını sağlayın. Sorunun ne zaman ortaya çıktığına ilişkin kısa bir açıklama (örneğin hızlanma, durma, geri dönüş veya yüklü çalışma sırasında) mühendislik ekibinin nedeni daraltmasına yardımcı olur.
Çözüm
OEM'ler ve makine imalatçıları için20kW–30kW Yüksek Güçlü Servo Sürücü, en etkili yaklaşım tedarikçiye gerçek motor gereksinimlerini, yük özelliklerini, iletim ayrıntılarını ve hareket profilini sağlamaktır. Bu, sürücü uyumluluğunun, ayar gereksinimlerinin ve uygulama sınırlarının daha bilinçli bir değerlendirmesini destekler.
Soruşturma ve Teknik İşbirliği
Yüksek güçlü bir hareket ekseni için atalet eşleştirmeyi, tork talebini veya ayarlama gereksinimlerini değerlendirme konusunda yardıma mı ihtiyacınız var? Teknik bir tartışma için motor modelinizi, yük ayrıntılarınızı, aktarım oranınızı ve hedef hareket profilinizi TH Servo Sürücü ekibiyle paylaşın.
Yüksek Güçlü Servo Sürücüyü Keşfedin
Servo Motorları ve Sürücüleri Görüntüleyin
TH Servo Sürücü ile iletişime geçin